科学网—韩国延世大学Min-gu Kim等:一款3 D集成多模态软触觉界面同步感知物体结构形貌与热分布
 精选
已有 475 次阅读
2026-10-25 15:12
| 系统分类: 论文交流
High-Spatiotemporal and Multimodal Soft Tactile Interface with Layered Architecture for Simultaneous Structural and Thermal Perception
Jaehwan Jang, Seong-Min Im, Byeong-Sun Park, Jiwon Choi, Dokyung Kim & Min-gu Kim
Nano-Micro Letters (2027)19: 49
https://doi.org/10.1007/s40820-026-02336-z
本文亮点
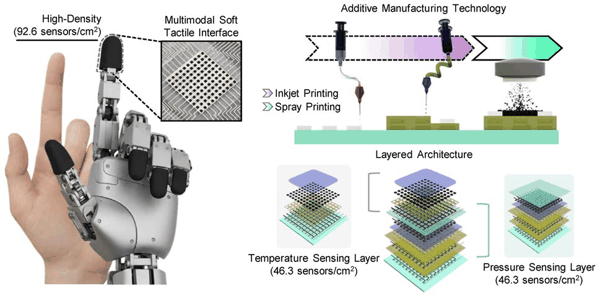
1. 工 艺创 新: 研究通过增材制造制备出一款三维集成多模态软触觉界面,可同步感知物体的结构形貌与热分布信息。
2. 架构优势: 采用分层器件架构,集成100个压力传感单元与100个温度传感单元,总传感单元密度达92.6个/cm²,有效提升信号质量并构建信号解耦通路,实现温压跨模态低串扰下稳定可靠的多模态传感。
3. 应用突破: 提出触觉扫描工作策略,在视觉感知受限时,能够对目标物体的大面积区域同步识别几何外形特征与热点温度。
研究背景
步入物理人工智能发展阶段,制造业、医疗协作设备以及各类服务机器人,都对灵巧的人机物理交互能力提出现实需求。机器人想要完成抓取、识别物体等复杂作业,除获取物体外形信息外,还需要同步掌握表面温度等多维物理信息,以此判断物体状态、规避操作风险。现阶段,多模态触觉传感技术成为实现这一目标的重要研究方向,但在向高密度阵列化器件演进的过程中还存在不少技术壁垒。为追求更高空间分辨能力, 传感器像素 尺寸需要不断缩小,电容类压力传感器会随之出现基线电容下降、信噪比恶化的固有矛盾;而电阻式温度传感阵列又普遍受限于平面布线方案,极易出现布线拥挤,往往要牺牲分辨率换取布线空间。现有部分多模态方案即便能够同时检测压力与温度,也大多存在物理信号互相串扰的问题,需要依赖复杂算法做后期补偿校正,很难兼顾器件柔性、高集成密度与低串扰输出,制约了柔性触觉界面从实验室走向机器人实际作业场景。因此探索适配增材制造工艺的器件架构,破解高密度阵列的信号与布线难题,对推动机器人多模态触觉感知技术落地有着重要意义。
内容简介
在实际作业场景中,遮挡、光照波动、镜头失焦等因素常会造成机器人视觉感知失效,触觉感知便成为机器人与物体可靠交互的重要补充手段。但传统触觉传感器普遍只能检测单一物理量,向高精度阵列化发展时会遇到明显阻碍:为提升空间分辨率缩小传感像素,会直接导致输出信号减弱、检测信噪比下降。 韩国延世大学Min-gu Kim等人 借助增材制造工艺搭建分层器件架构,开发出一款高时空分辨率柔性多模态触觉界面,能够同步获取物体的接触形貌与表面温度分布信息。该器件在同一像素单元内集成三维堆叠电容式压力传感器与还原氧化石墨烯基温度传感器,堆叠电极结构在不扩大像素尺寸的前提下有效提升基础信号强度,无通孔层间互连设计也解决了温度阵列布线复杂的工程难题。不同传感单元采用相互独立的信号转换机制,有效抑制信号间的交叉干扰,可同步解析物体接触轮廓与局部温度变化。将该传感平台结合触觉扫描策略应用于机器人系统,即便处于视觉受限环境,依然可以识别目标物体的几何形态与表面热特征。该研究为人机交互、机器人灵巧作业领域的多模态触觉感知,提供了可规模化、性能稳定的技术实现思路。
图文导读
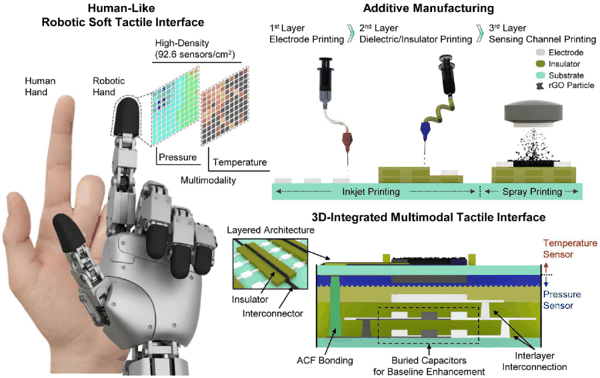
图1. 基于增材制造的三维集成压力-温度传感器实现机器人多模态触觉感知
图1展示了三维集成软触觉界面的设计思路:利用增材制造将压力与温度传感层垂直集成,在同一像素区域同步获取接触形貌与热分布。其中,埋藏式 叉指电容 用于增强微型压力单元的基线信号,无通孔层间互连则缓解温度阵列的布线拥挤,为高密度多模态集成提供结构基础。
I 基线电容增强型三维堆叠柔性电容式压力传感器
图2a、b展示了压力传感器的制备流程及分层结构:两个埋藏式叉指电容(IDC)与一个平行板电容( PPC )并联,构成IDC×2+PPC三维堆叠单元。在750 μm×750 μm的相同电极面积内,该结构将基线电容由单独PPC的约369 fF提高至703 fF(图2c),并获得更大的压力诱导电容变化(图2d)。性能测试表明,器件在超过300 kPa的压力下仍可响应,卸载后恢复至初始状态(图2e);响应与恢复时间分别约为37 ms和30 ms,并可检测0.2 kPa的小载荷(图2f)。此外,器件可清晰分辨1 kPa的阶梯压力变化(图2g),在80 kPa下经10000次加载卸载后仍保持稳定输出(图2h),为高密度触觉阵列提供了兼顾信号强度与动态响应的微型压力单元。
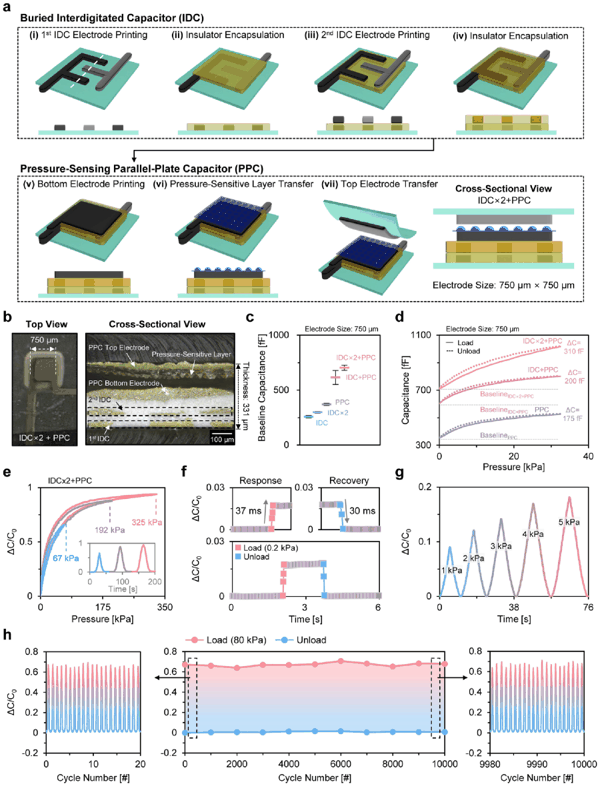
图2. 堆叠式柔性电容压力传感器的设计与机电性能表征。a 堆叠式柔性压力传感器的制备流程与整体结构;b 堆叠式柔性压力传感器结构的俯视图与截面图;c 初始电容对比;d 电容随压力的变化关系;e 高压条件下的压力传感性能(插图:阶跃响应与恢复特性);f 动态压力响应及恢复特性;g 1 kPa 阶跃加载压力下的相对电容随时间变化曲线;h 机电循环稳定性测试(80 kPa,10000 次循环)。
II 宽量程动态传感三维堆叠柔性温度传感器
图3a、b展示了温度传感器的制备流程与分层结构。研究通过喷墨印刷构建电极和绝缘围堰,喷涂rGO形成温敏通道,再采用PDMS封装以稳定通道结构。图3c表征了rGO通道的表面形貌与高度分布;图3d则展示其 负温度系数 特征及工作机理:随温度升高,电阻下降,其响应与热激发跃迁及片层间电荷传输变化有关。器件可在10–130 ℃范围内区分温度信号(图3d),在30–130 ℃阶梯测试中保持清晰响应,并可在30–40 ℃区间分辨2 ℃温度阶跃(图3e)。加热与冷却测试进一步表明,器件具有良好的线性度和恢复能力(图3f),响应与恢复时间分别为1.96 s和3.67 s(图3g),在23–50 ℃之间循环10000次后未见明显性能衰减(图3h)。
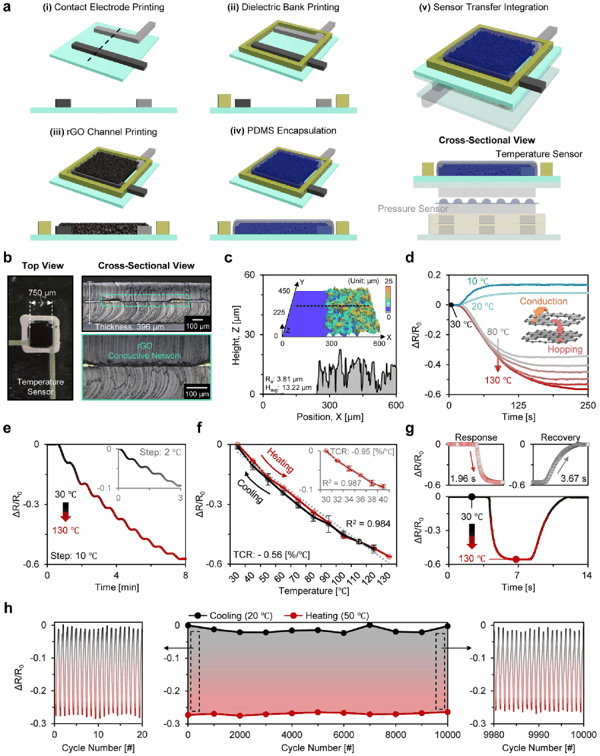
图3. 柔性电阻式温度传感器的制备及其温度相关电学性能表征。a 柔性温度传感器的制备流程与整体结构;b 柔性温度传感器结构的俯视图与截面图;c 还原氧化石墨烯(rGO)传感通道的结构表征;d 基于 rGO 的电阻式温度传感器的传感性能与工作机理;e 30–130 ℃范围内,10 ℃温度阶跃条件下的阶梯测温结果(插图:30–40 ℃范围内 2 ℃阶跃测温结果);f 加热(30–130 ℃)与冷却(130–30 ℃)过程中相对电阻变化的统计分析;g 动态热响应与恢复特性;h 温度循环稳定性测试(23–50 ℃,10000 次循环)。
III 同步结构:热剖面检测柔性触觉界面
图4a展示了温度传感层叠置于压力传感层上方的一体化结构。通过电容式压力传感与电阻式测温的异构集成,并结合微圆顶介电层、平面rGO通道及PDMS封装,器件能够有效降低温压交叉干扰。在单一及复合刺激测试中,压力通道主要响应机械载荷,单独热刺激引起的信号变化低于1.5%(图4b);温度通道主要响应热刺激,单独压力引起的电阻变化较小(图4c)。这些结果表明,材料与结构设计可使两类信号保持较好的独立识别能力,减少对额外解耦补偿的依赖。
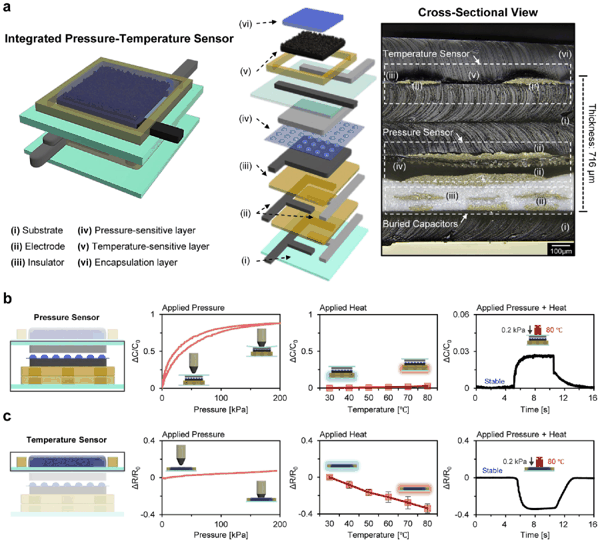
图4. 集成式压力 温度传感器的压力、温度解耦传感特性。a 垂直集成型压力 温度传感器的整体构型与截面照片;b 压力传感器在压力、温度及复合刺激下的解耦特性;c 温度传感器在压力、温度及复合刺激下的解耦特性。
图5a展示了高密度阵列的集成结构及读出系统:10×10压力阵列与10×10温度阵列垂直叠置,在14.7 mm×14.7 mm面积内集成200个传感单元,总密度达92.6个/cm²。阵列通过交替印刷线路与绝缘层实现无通孔层间互连,缓解高密度布线难题。在相同压力(0.6 kPa)下,压力阵列可识别接触位置,温度阵列则区分30、60、90 ℃的局部温度差异(图5b)。当不同位置的压力分别为0.4、0.6、0.8 kPa时,阵列仍可同时辨认压力大小与局部温度分布(图5c),验证了接触信息与热信息的同步感知能力。
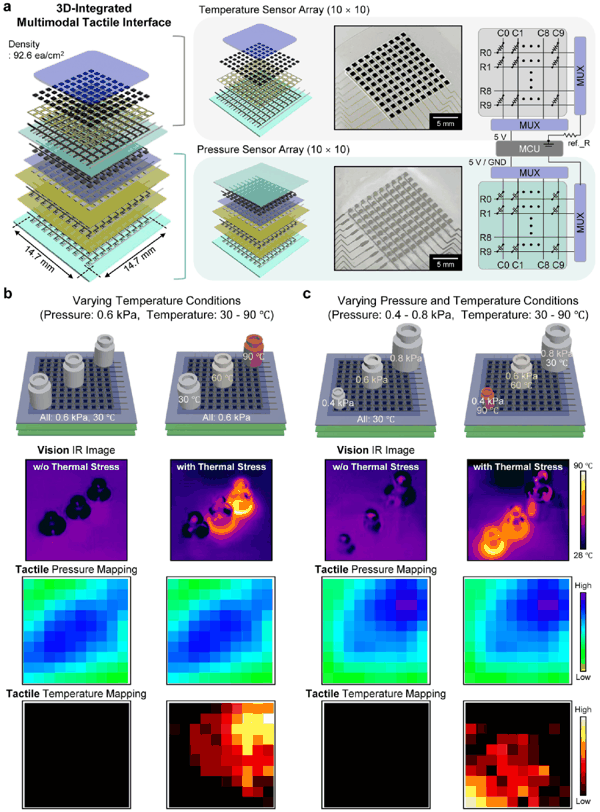
图5. 可同步实现位置识别与温度感知的三维集成高时空分辨率多模态界面。a 带有读出电路的三维集成多模态触觉传感器阵列的爆炸示意图与实物照片;b 恒定压力(0.6 kPa)条件下同步位置识别与温度检测。左:无温度梯度(30 ℃);右:存在空间温度变化(30–90 ℃),表明在该测试条件下温度识别基本不受压力影响;c 空间可变压力(0.4–0.8 kPa)条件下同步位置识别与温度检测。左:无温度梯度(30 ℃);右:存在空间温度变化(30–90 ℃),证明即使压力发生变化,传感器仍可实现稳定的温度识别。
IV 面向大面积结构: 热剖面的触觉扫描机器人感知
图6a展示了将多模态触觉界面集成于机器人指尖的感知方案。研究以带有20 mm×20 mm微控制器芯片的电路板为对象,模拟电子元件局部过热场景。成像对比表明,玻璃遮挡时RGB相机仍可辨认目标外形,但红外测温受到明显影响;烟雾干扰则会降低两类成像的可靠性(图6b)。针对单次接触覆盖面积有限的问题,机器人对目标进行分区接触扫描,并将多次测量结果重建为完整表面图。重建结果可辨认芯片几何特征与局部热点,热分布在空间上与红外参考图像相符(图6c),展示了在视觉信息受限、且能够直接接触目标时,触觉感知对机器人视觉的互补价值。
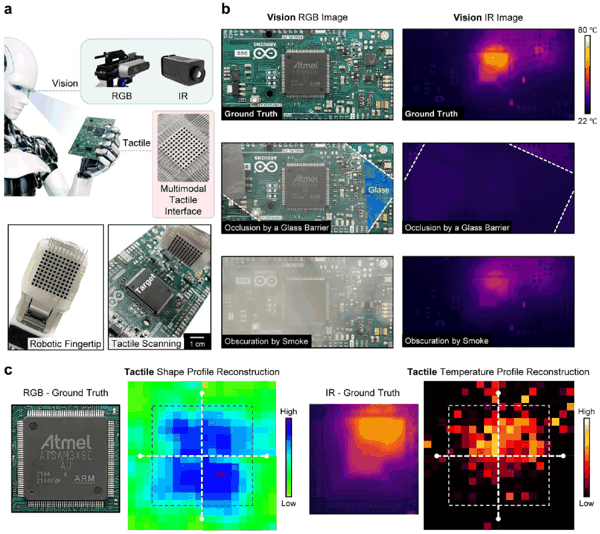
图6. 视觉受损环境下基于扫描与重建实现可靠触觉感知。a 用于直接物体识别的机器人多模态触觉感知概念示意图;b 正常与视觉受损工况下,RGB 与红外相机的视觉检测效果,展示玻璃遮挡、烟雾干扰会造成视觉性能显著下降;c 借助触觉扫描技术与数据重建实现物体几何特征及局部热分布检测。
V 结论
本文基于增材制造构建三维分层软触觉界面,通过埋藏式叉指电容与平行板电容的复合设计提升微型压力单元的基线信号,并利用无通孔层间互连缓解温度阵列的布线难题。电容式压力传感与rGO电阻式测温相结合,实现了高密度阵列中接触形貌与热分布的温压跨模态低串扰同步感知。机器人分区触觉扫描进一步拓展了感知覆盖面积,展示了视觉受限条件下识别目标几何特征和局部热点的可行性。这一架构为机器人灵巧操作与人机交互中的多模态触觉感知提供了可扩展的实现思路。
作者简介
Min-gu Kim
本文通讯作者
韩国延世大学 助理教授
▍ 主要研究 领域
长期从事柔性触觉传感、仿生电子皮肤与机器人感知界面研究
▍ 主要研究成果
现担任韩国延世大学医学院医学工程系助理教授。博士毕业于美国佐治亚理工学院,曾在斯坦福大学鲍哲南教授课题组从事博士后研究,重点探索基于增材制造的三维集成多模态传感器设计,开发可同步检测压力、温度信号的柔性传感阵列,解决传统触觉器件信号串扰、高密度阵列布线困难等工程难题,研究成果面向机器人灵巧抓取、人机安全交互等场景,多篇论文发表在 Nano-Micro Lett.、Adv. Sci. 等国际权威期刊。
▍ Email: mgk@yonsei.ac.kr
撰稿: 《纳微快报(英文)》编辑部
编辑:《纳微快报(英文)》编辑部
转载本文请联系原作者获取授权,同时请注明本文来自纳微快报科学网博客。 链接地址: https://blog.sciencenet.cn/blog-3411509-1558135.html
上一篇: 南洋理工徐梽川院士综述: 面向无负极碱金属电池实用化的集流体设计策略 欢迎参加科学网十佳博文评选活动! 主办单位:  支持单位: