
CoRL 2026|移动双臂灵巧操作,也能从人类示范中学?
双手提起水果篮,转身,将它送到另一张桌子前。对人来说,这只是一个普通的日常动作;但对机器人而言,却需要移动底盘、躯干、双臂、头部和灵巧手的持续协调。要让机器人学会这样的全身操作,需要大量高质量的示范数据。然而,随着移动能力与灵巧手的引入,机器人遥操作示范的采集愈发复杂,甚至需要多名操作者协同完成。
人类日常操作中,恰好蕴含着丰富的全身协同经验。那么,能否直接利用这些人类示范,帮助机器人学习复杂的移动双臂灵巧操作?
围绕这一问题,香港科技大学、北京智源研究院、北京大学等机构的联合研究团队提出了 DexRoam ,构建了一套从第一视角人类示范采集、全身动作对齐,到机器人策略学习与真机执行的完整系统。该工作已被 CoRL 2026 接收。
DexRoam 的核心价值在于,在解决人机动作差异的同时,保留人类示范中连续、精细的全身协同关系 ,使其能够与机器人数据共同用于策略训练,为复杂移动双臂灵巧操作拓展数据来源,并减少对高成本机器人遥操作示范的依赖。
论文标题:DexRoam: Learning Mobile Bimanual Dexterous Manipulation from Egocentric Whole-Body Human Demonstrations
arxiv 链接:https://arxiv.org/abs/2609.35761
项目主页:https://dexroam.github.io/
采集对齐代码 链接:https://github.com/zhourui9813/DexRoam
策略训练代码链接:https://github.com/zhourui9813/DexRoam-Policy-Training
方法框架:从人类全身示范到机器人策略学习
轻量化采集人类与机器人全身示范 图 1 DexRoam 数据采集系统
DexRoam 构建了一套无需外部动捕设备的便携式第一视角全身采集系统。示范者只需佩戴 Meta Quest 3 头显和头戴式 ZED Mini 双目相机,即可同步记录第一视角视频、全身关节运动与手部关键点,无需外部摄像头、环境标记或额外的身体追踪器。系统还将相机画面实时显示在头显中,使采集时的视觉体验与后续策略训练的视觉观测保持一致。
此外,团队还搭建了一套单人全身遥操作系统,通过 VR 头显、控制器与数据手套,即可同步控制机器人底盘、躯干、双臂、头部和灵巧手。两套系统分别提供人类与机器人示范,为后续联合学习建立数据基础。
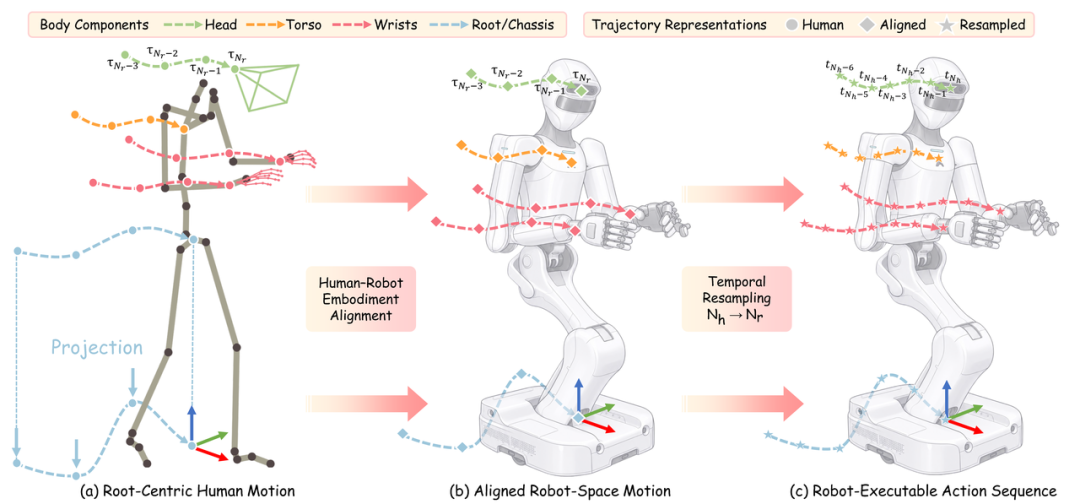
跨越人机差异,保留连续全身协同 图 2 DexRoam 三阶段人机动作对齐流程
为了克服人机差异,同时保留连续的全身协同动作,DexRoam 设计了本体对齐、动作语义对齐和时间对齐三个阶段。
第一步,本体对齐 :建立人与机器人之间的动作映射。
针对人与机器人的身体结构差异,DexRoam 以人体骨盆为参考建立坐标系,将人的移动、躯干、双臂和头部运动映射到对应的机器人部件,并通过手部重定向生成灵巧手指令,保留全身动作的相对运动关系。
第二步,动作语义对齐 :统一人类与机器人的动作表达。
仅完成本体映射,动作中仍包含人体身高、臂长和初始姿态等差异。DexRoam 进一步将底盘、躯干和双臂运动表示为相对动作表征,减少对人体绝对姿态的依赖,使两类示范具有一致的控制含义。
第三步,时间对齐 :匹配人和机器人的执行节奏。
针对人和机器人执行速度的差异,DexRoam 按照任务进度重新采样人类轨迹,在保留原有运动轨迹的同时,匹配机器人示范的时间尺度,提供更加一致的时序监督。
从人类示范中学习移动灵巧操作
经过三阶段对齐,人类与机器人示范可以通过统一的观测—动作接口,共同用于 VLA 策略训练, 无需针对人类数据额外修改模型结构,即可从人类示范中学习移动与灵巧操作的协同关系 。
团队采用 GR00T N1.7 和π₀.₅ 两个 VLA 模型,并探索三种训练策略: 人机联合训练、人类预训练后使用机器人数据微调,以及人类预训练后进行人机联合微调 ,验证这一框架在不同模型与训练方式下的有效性。
实验结果:DexRoam 从动作迁移到真机学习
让人类动作真正适配机器人