
孙立宁:辩证看待具身智能现状,给技术成长多一点耐心
孙立宁:辩证看待具身智能现状,给技术成长多一点耐心
自从宇树机器人在春晚上一鸣惊人后,具身智能受到越来越多的关注,各类机器人产品也接连亮相。从跑跳、打拳、跳舞,到尝试完成家务,机器人展示的能力不断丰富。
然而,机器人产品不断涌现的过程中,大家所期待的机器人走进千家万户、走入千行百业的局面似乎并没有出现,围绕人形机器人实际能力与商业前景的争议也在持续。
近日,在第九届中国机器人峰会期间,苏州大学教授孙立宁接受媒体采访,指出具身智能应用落地需要区分具体场景,公众与行业也应对技术发展保持合理预期。以下是主要访谈内容。
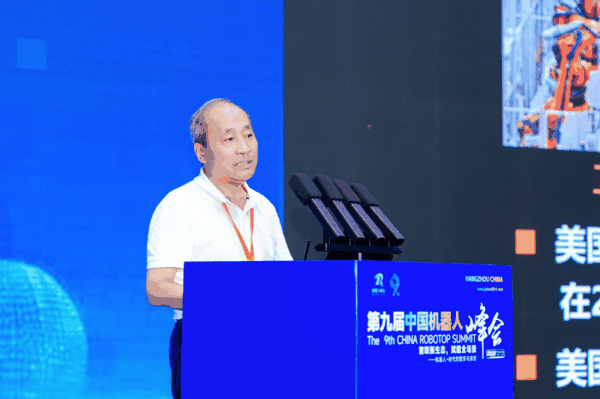
孙立宁 中国机电一体化技术应用协会供图
“小脑”快,“大脑”慢
问:机器人是很多科幻大片中的常客,也让人们对机器人有了许多想象。现实中的机器人,离科幻作品中能够理解人、自主完成各种任务的形象还有多远?
孙立宁:
科幻作品中关于机器人的想象太浪漫了。现实中的技术发展需要循序渐进,不能期待机器人一夜之间改变世界。目前,机器人已能完成部分简单任务,但在复杂场景中的分析和决策能力与人类相比仍有较大差距,许多关键技术尚待突破。
问:要缩小这一差距,机器人领域需要在哪些关键技术上取得进展?
孙立宁:
以人形机器人为例,其构成与关键技术可以从以下几个方面来理解。
第一是多自由度设计。人形机器人的头部、双腿、双臂及手指等部位涉及多个自由度。要在有限空间内实现这些部位的灵活运动,轻量化、紧凑化和仿生化设计至关重要。
第二是关节技术。机器人的行走、跳跃、翻跟头等动作,都离不开关节技术的支撑。关节不仅需要具备较高的功率密度,还要在长时间运行中有效控制发热,保证可靠性。
第三是感知能力。人通过视觉、听觉、嗅觉等感知外部世界,机器人也需要具备相应的能力,而各类感知部件的研发都面临不少技术难题。例如,煤气传感器针对特定气体进行检测,而机器人在危险环境中开展探测时,需要具备类似于人的气味辨别能力。
第四是运动与肢体控制,功能上可以类比为人的“小脑”。例如,机器人跳舞时,全身多个部位同时运动,需要进行协同控制。
第五是“大脑”,也就是我们希望机器人具备的分析和决策能力。理想情况下,机器人接到任务指令后,无需人逐步说明操作方法,就能自主确定执行方式,并将指令转化为一系列具体动作。例如,在行走过程中抓取物体时,机器人需要依据感知信息决定下一步动作。
其中,最关键的是“大脑”“小脑”和肢体。
问:这些技术的发展是否同步?哪些进展较快,哪些距离目标仍有较大差距?
孙立宁:
不同技术的研究基础不同,发展速度也有差异。这几年,机器人从走路还晃晃悠悠,发展到能跑步、跳舞、打拳击,主要得益于“小脑”和肢体技术的进步。我国在这些方面具有优势。
相比之下,机器人的“大脑”距离理想状态还很远。机器人虽然长了脑袋,但并没有思想。它们虽然可以完成动作,但依靠的是遥控、示教或简单模仿。
在一定程度上,这和人工智能发展现状相对应。以DeepSeek、豆包等模型为例,它们已能辅助处理文字、图像等信息,但还没有达到人的智能水平。将相关能力用于机器人,还要应对声音、力觉以及操作过程中的各种不确定因素。
在我看来,要让机器人的“大脑”达到今天所设想的理想状态,需要科学家为之投入较长时间。而且,我们对这一理想的设想本身也可能过高,甚至有可能无法实现。
问:“大脑”发展相对慢,是因为大家都扎堆研究“小脑”,还是技术发展阶段本身的问题?
孙立宁:
这受到很多因素的影响。从技术层面来说,“大脑”的发展受到算力、算法和数据等多方面的影响。模型要运行得又快又准,需要具备足够算力的芯片提供支撑;即使算力足够,算法的适应能力也未必满足要求;要及时理解外界信息并作出反应,还需要充分采集、有效处理图像、声音、气味等大量数据。目前,这三方面都还没有达到理想水平。
机器人的“iPhone时刻”尚需时日
问:你在2025年5月曾判断,具身智能的“iPhone时刻”五年内还难以到来。你如何看待从产品展示到实际应用的进程?
孙立宁:
我认为这个判断是比较客观的。不过,机器人何时能够应用,仍要看具体场景,比如能够在农业生产、工厂作业和养老照护等领域执行复杂任务的先进人形机器人,可能还需要十年甚至更长时间才会出现。
问:哪些工业应用有望较早落地?
孙立宁:
在工业领域,一些由多模态感知支持的简单任务,可以逐步实现。以拧瓶盖为例,过去的工业机器人遇到物体形状变化,可能就无法继续操作。现在,如果物体形状基本相近,机器人重复执行这一任务时,已经能够分辨瓶盖的松紧程度、判断需要多大的力。
但如果只给出“把盖子打开”的指令,要求机器人在不同条件下自主决定抓取位置、开盖方式和用力大小,对分析、决策能力的要求就高得多。要普遍具备这样的能力,还有很长的路要走。
问:家务、康养和陪伴也是公众关心的应用方向。这些机器人会先承担哪些任务,你对应用时间有何判断?
孙立宁:
家务机器人可以从现有的扫地机器人继续发展。例如,增加机械臂,让它能够收拾房间,我认为两年左右有望实现。
康养服务要区分简单的生活辅助与全面照护。比如,根据使用者每天固定的生活习惯,帮忙取药、提醒服药、端咖啡等,我认为三年左右有望实现。至于像护工一样,帮助老人洗澡、协助如厕、喂饭,短期内还难以全面承担这些工作。
陪伴方面,目前已有一些桌面机器人,以及外形像小狗、能够与人聊天互动的机器人。我判断,三到五年内会有一批这样的产品进入家庭,但成本必须控制在消费者能够接受的水平。
问:有些对人类来说是很容易完成的动作,为什么让机器人做好反而是很难的事情?
孙立宁:
这类任务需要根据实际情况作出判断、调整动作,其中涉及不少难以用明确的数据和参数描述的经验。
我们换个更容易解释场景——做饭。做饭机器人几年前就有了,主要是通过用摄像机采集人炒菜的数据,让机器人模仿动作。但如果菜的分量、温度或火候发生变化,仅仅重复原有动作,机器人未必能得到同样的结果。
尤其是,机器人需要将人对菜肴的评价与采集到的过程数据联系起来,才能根据反馈调整操作。而人们在炒菜时会用到很多比较抽象词汇,比如加“少许”盐,究竟是多少?怎样判断食材熟了、菜很香?这些经验,连人都未必能准确描述。机器人显然还无法理解并处理这么复杂的数据。
辩证看待新概念
问:近两年人形机器人受到广泛关注,公众期待与实际能力之间也存在落差。面对这样的新事物,应该怎样把握预期?
孙立宁:
当前对具身智能的一些预期,确实高估了技术发展的速度。如果期待过高,几年过去后产品仍未出现,或尚不能满足使用需求,人们就容易失望。
新事物出现时,人们往往抱有很大的热情和希望,这可以理解。但技术有其自身的发展规律,随着探索不断深入,人们也会逐渐冷静下来,更理智地看待它。
我认为,对此需要辩证看待,不能指望具身智能一下子代替人,也无需过分悲观。随着技术的发展,机器人将变得越来越智能,执行更多任务。
记者:技术还需要长期发展,资本为什么已经对具身智能抱有很高期待?
孙立宁:
资本看重的是未来的成长空间。具身智能有相应的技术逻辑和应用需求,也有较大潜力,这是资本愿意投入的重要原因。另一方面,资本能够补充科技创新企业的资金不足,支持一些尚处于早期的原创想法,推动技术发展。当然,这类投资也伴随一定风险。
问:我们应该怎样看待已经发生的技术进步?
孙立宁:
“人工智能”已经提出很多年了。我们小时候想象的、科幻作品中的人工智能,今天尚未完全实现,但电脑、手机、家电、汽车都在变得更加智能,进步一直在发生。科技进步有时并不容易被察觉,却在持续的改进中,逐渐改变着我们的生活。