
广东灵巧手突破“最后一厘米”,竞速具身智能落地闭环
广东灵巧手突破“最后一厘米”,竞速具身智能落地闭环
2026年11月13日 20:27
南方财经记者郑康喜
生活中,如果你用手拿一个水果,并不一定要用眼睛盯着,手指会自己寻找物体,控制力气。但 机器人 却极难学会这个动作,这也成为 机器人 进入真实场景的堵点之一。
难在力度控制。 机器人 走到水果前,能看见水果的颜色和类型,但较难控制力道,力道差一点,水果要么抓空,要么被捏烂。现有的多模态模型常常更注重视觉,但视觉并不能解决该用多大力气的问题。
这个力道要靠触觉。深圳戴盟 机器人 主导研发的Touch-R1模型,正是针对这一难题展开探索。
近期,Touch-R1被全球机器学习领域顶级学术会议 NeurIPS 2026 正式接收,体现了国际学术界对Touch-R1技术价值与行业潜力的认可。
作为首个触觉锚定物理R1模型,Touch-R1研究首次将强化学习系统性地引入触觉推理模型,将触觉物理认知能力从看起来是什么转变为实际是什么,为建立更可靠的触觉推理提供新路径。
这一厘米为什么值得持续研究? 机器人 要帮助人类干活,最终都得体现在手上。灵巧手是 机器人 走向物理世界的最后一厘米,一只手的成色,决定了整个具身智能产业能不能发展。
也正是在这一厘米上,广东正在集体突围。过去两年,广东凭借真实产线、密集场景、耐心资本等优势,把灵巧手的竞争从比谁能做出更多自由度,推到了比谁的手能真正干活、还能越用越聪明。灵巧手不再是一件孤零零的硬件,而是嵌进了一条从触觉感知、模型训练到产线验证的完整生态链里。
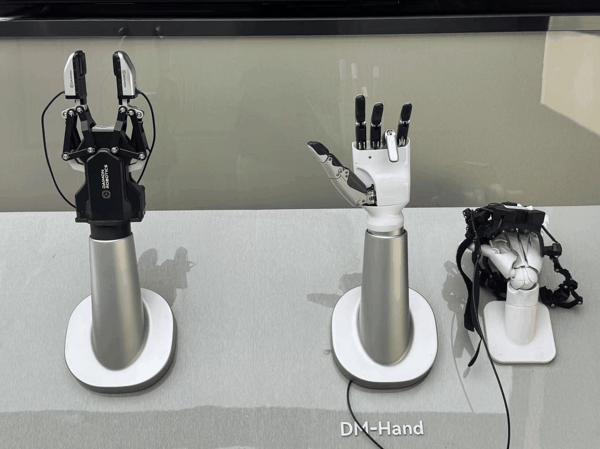 一只“手”如何长出“脑”
Touch-R1对行业的意义,不只是一篇论文。该模型第一次把强化学习系统性引入触觉推理。模型不再被动接收触觉信号,而是学会依据触觉本质做物理推理,实现跨 传感器 的一致判断。
戴盟团队还同步建了两个配套:TouchReason-1M数据集,含14700条触觉序列、132.3万个同步数据对;TouchReason-Bench评测基准。在基准上,Touch-R1-7B 综合 得分60.1,比GPT-4o高出约24.7分。
对戴盟来说,这更像一次转身的信号。这家最早以触觉灵巧手亮相的科技公司,如今正在把自身能力,重新定位为“感知—数据—模型—部署应用”,灵巧手作为模型和 传感器 的一个承载本体而存在。
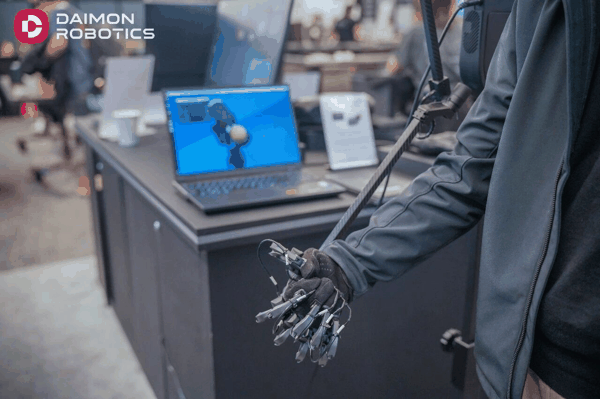 图为戴盟机器人DM-DataMaster Hand遥操作数采手套。
依托企业自研的视触觉 传感器 、多模态数据采集系统与触觉锚定世界模型,戴盟为机器人感知接触时的受力与形变、判断动作后果提供能力支撑,帮助其在抓取、装配等任务中调整力度与姿态,提升操作的稳定性与精准度。
就在Touch-R1入选前后,戴盟两个月内连续完成亿元级A轮融资与数亿元战略融资。戴盟机器人的战略已经清晰:打通“感知-数据-模型”全链路,帮助机器人不仅看得见,还能感知接触、完成精细操作,真干活。
戴盟机器人相关负责人告诉南方财经记者,截至目前,戴盟机器人触觉传感器全球出货量已达数万片,开源的触觉数据集下载量突破1000万次,累计服务全球超过200家客户,包括OpenAI、Figure等企业,并正推进 消费电子 精密制造、 汽车 制造等场景的应用验证。
戴盟的转身,顺应了行业最新的变化。当前,通用大模型已能指挥机械臂抓积木,可一旦面对拼图插入这类毫米级接触任务,成功率就会骤降。这使得灵巧手的竞争坐标,从自由度转向背后的大脑,即是否拥有一个懂物理的脑,以解决手能不能用的问题。
这一鸿沟谁能先跨过去,谁才能在具身智能落地的下半场抢到位置。
广东企业正在这个 新坐标 上重新排位。
成立于2024年的星际光年,目前正在复杂产业里卡准生态位。企业的Pantheon 绳驱灵巧手已经进了 奔图科技 的打印机总装线,一连数月完成识别部件、对位插接、装配到位等二十余项精细操作,节拍与产线对齐。
拆开看,这只手自重仅290克,握力却能达到500牛以上。但这不是蛮力,而是一套“失败—修正—记忆”的闭环模型:一次抓偏、一次卡滞,系统秒级自我修正,再把教训沉淀成可复用的策略。
配合这个策略的是灵巧手操作系统,它可以通过强化学习与模仿学习算法,让机器人具备更高的自主操作与适应能力。
“控制灵巧手需要‘脑子’。要抓取物体,必须依靠视觉加触觉,再通过专家数据或强化学习训练出一个模型,我们称之为基座模型。星际光年不做VLM等大模型,但在连接大模型与灵巧手之间,需要一个操作基座模型,承接大模型的规划指令,再下发关节级控制指令。”星际光年创始人位德浩说。
今年年初,星际光年创造了三个月内连续完成两轮融资的纪录。这为企业推进产线规模化升级、布局灵巧操作平台、持续完善产品注入了新动力。
超级场景与耐心资本的接力
从今年开始,“能干活”成为机器人新的及格线。行业从卷运动能力变成了卷大脑和精细操作,灵巧手赛道也出现了产品扎堆和数据采集扎堆的情况。
不过,一只灵巧手能否干活,从来不是手自己的事。它需要场景去采集数据、训练模型、检验能力,也需要资本和孵化器的陪伴。
这正是广东最擅长的领域。
在场景方面,作为制造业大省,广东自己就是最大的制造现场,企业不用出省就能把手送进真实工位。在广东,具身智能的整机、 减速器 、精密传动等成熟的产业集群,具备试错成本低、交期短、柔性小批量生产等独特优势。
这让星际光年这样的具身智能初创企业,能快速找到技术的应用方向,也能借助产业集群迭代产品。
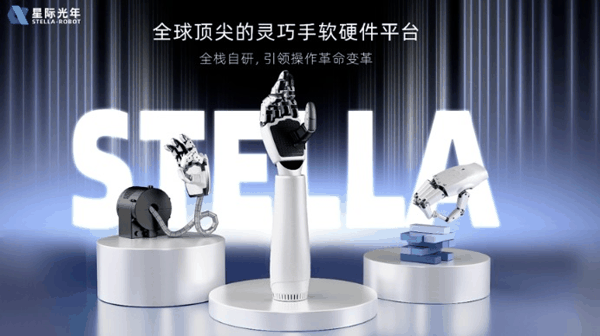 图为星际光年产品全家福。
2024年,位德浩和香港大学教授罗平一起创业,把目光对准了深圳南山的打印机大厂 奔图科技 。打印机装配线长期靠熟练工做连接器插接、柔性线缆整理,工作累,效率低。
星际光年的绳驱手在厂里试验了数月之久。识别部件、对位插接、装配到位,二十多项精细操作完成后,节拍跟上了产线。这并非实验室里的演示,而是真正在产线上干活的案例。
场景之外是耐心资本。具身智能是个长周期赛道,资本怎么投、投了之后扶不扶,最能看出一个地方的定力。广东的资本,不只给钱,还给场景。
不久前,深圳离电型触觉传感企业赛感科技宣布完成数千万元PreA++轮融资,本轮由广州工控东高基金独家投资。相关融资资金将主要用于核心技术研发迭代、产线产能扩建及市场渠道拓展,进一步夯实离电型触觉传感领域的技术壁垒,提升规模化交付能力。
此次出手投资赛感科技,也是广州工控在具身智能感知层的关键布局。广州工控集团同步为赛感科技团队提供确定性的场景落地入口。目前双方已敲定首批订单,将落地于 汽车 制造检测环节。
星际光年“资本+孵化”的模式更为完整。成立一年,它完成三轮融资。作为投资方之一的 力合科创 ,还在深圳模力营AI生态社区构建起涵盖算力、数据、合规、场景、硬件、开源等要素的全链条支撑平台,为企业创新发展筑牢根基。
背靠深圳的创新生态,星际光年的商业化进程一路“狂飙”,迎来从技术验证走向规模部署的商业拐点。其客户结构呈现出健康多元的分布:Gaia Hand的客户中,约40%为急需高性价比硬件底座跑算法的高校与顶尖科研团队;约40%为采购高性能力控关节用于集成的人形或通用机器人整机厂。
将企业的故事放到一起观察,广东在灵巧手产业上的逻辑变得清晰:广东不是在一只手、一家企业上押注,而是在为“手—模型—数据—场景”的闭环搭建公共底座。
底座的完善,也有赖于政策的支持。在《深圳市具身智能机器人技术创新与产业发展行动计划(2025-2027年)》中,深圳把灵巧手、VLA模型、数据集并列写进同一份攻关清单。省级层面,广东筹建“1+1+N”具身智能训练场体系,开放超50个应用场景、拿出超亿元攻关资金发展这一产业。
当具身智能的行业坐标转移到“能干活”,广东早已把赛道铺到了下一层。真实场景,就是检验这一切的终极考场。谁能在这里率先交出稳定、耐用、越用越聪明的产品,谁就握住了具身智能落地的那把钥匙。
(文章来源:21世纪经济报道)
主题:财经|新股|基金|竞速具身智能落地闭环