
不替代人类,而是延伸肉身:一位意大利教授眼中的可穿戴增强机器人
今年 8 月在京举办的 世界机器人大会 上,来自意大利锡耶纳大学的 Domenico Prattichizzo 带来一场兼具技术实践与人文思考的主旨分享。身兼高校研究者与创业公司联合创始人,他一边深耕触觉机器人的基础科研,一边推动可穿戴机器人技术走向落地。距离大会落幕已过去数月,但他关于人形机器人操作瓶颈、人体增强机器人、人机共生关系的诸多判断,依然值得整个机器人行业重新审视。
 照片 意大利锡耶纳大学教授、WEART公司联合创始人 Domenico Prattichizzo
Domenico Prattichizzo 的团队共有 30 名研究人员,长期聚焦人与机器、物理世界的交互课题,兼顾国家级与国际层面科研项目。在他看来,当下人形机器人行业已经可以实现跳舞、动力学演示等炫酷效果,但面向真实场景的物体灵巧操作,依旧处在发展早期。有两个命题亟待行业解答:一是如何训练人形机器人实现现实环境下的自主操作;二是步入机器人时代,如何以技术实现人体机能增强,始终保证人在系统中的核心地位。
1 多维触觉反馈的价值
“只依靠视觉,不足以支撑机器人完成精细作业。” 这是 Domenico 在演讲中反复强调的判断。传统可穿戴触觉方案大多依赖振动马达实现简单反馈,而他的团队开发出新一代多维度可穿戴触觉技术,单个交互触点集成压力传感器、驱动电机与温度传感器,可以模拟接近人类皮肤的感知能力,同步输出力觉、触感、温度三重信号。依托相关技术,WEART 开发出手部穿戴设备,覆盖手掌与全部手指,让设备使用者能够感知物体的压力、质地与温度变化(图1)。
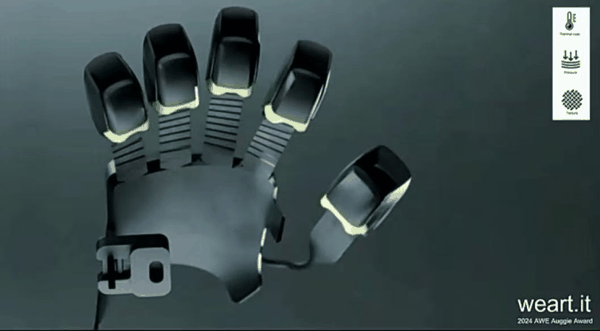 图1 WEART 的手部穿戴设备 这套触觉技术拥有广阔的应用边界,可覆盖XR工业培训、数字艺术、沉浸式购物、远程机器人控制等多个场景(图2)。人类手部完成抓取、拿捏等微操作时,并不仅仅依靠眼睛判断,皮肤感知到的力度、温度,是调整动作幅度的核心依据。如果缺失力与温度的反馈,操作者无法判断抓取一件物品应当施加多大力量,更难以完成高难度精细动作。
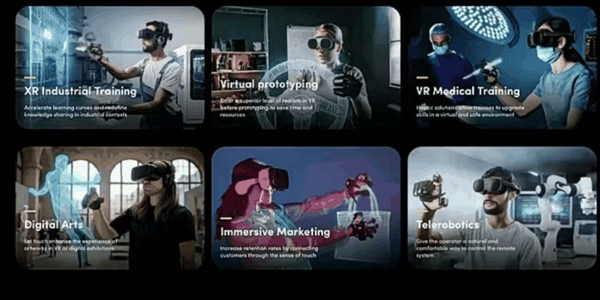 图2 触觉技术的部分应用领域 演讲现场以远程沏茶作为演示案例:操作员佩戴触觉穿戴设备远程操控机器人,能够实时感知茶包的重量变化,也可以捕捉茶杯、茶水的温度信号。当机械手握住滚烫的茶杯时,温度反馈信号立刻上升预警。这类细微的操作,如果缺少力、触觉、温度的综合反馈,就根本无法完成。
在 Domenico Prattichizzo 的构想当中,触觉反馈不只是提升远程操控体验的加分项,更是人形机器人走向大规模部署的战略性基础设施。
借助搭载多维度触觉反馈的遥操作系统,人类操作员可以完成各类实操任务,同步采集完整的力、触觉数据集,以此训练机器人灵巧手,推动机器人实现自主操作。人类大脑会自动过滤一部分触觉信息,只有部分感知信号真正主导人的动作;在数据采集过程中,我们可以把有效的力反馈、触觉数据传递给机械手,形成高质量训练素材。
“当未来数千台人形机器人投入实际部署,具备多维触觉反馈的遥操作平台,就不再是可有可无的附属配件。” 他提出,规模化人形机器人体系,需要人类操作员通过遥操作输入人类智能,承担数据采集、模型训练、故障排除等关键工作,遥感触觉反馈将成为支撑整个体系运转的底层底座。
2 人体增强机器人:重在辅助,而非替代
如果说触觉遥操作解决的是机器人如何更好和世界交互的问题,那么人体增强可穿戴机器人,则回答了机器人该如何服务于人。Domenico 认为,人机发展不应当陷入 “人或者机器人二选一” 的对立逻辑,理想模式是实现人机共生,将机器人作为人类碳基肉身的延伸,重点在于增强人的能力,而不是替代人完成任务。
演讲列举了多例面向中风失能人群的技术实践。不少中风患者肢体的物理结构完好,但神经受损,手部失去抓握、活动能力,实体的手只能闲置在口袋之中。团队研发的柔性可穿戴机器手指(第六手指),不需要替换原生肢体,就可以辅助患者完成抓握茶杯等日常动作,帮助一部分运动与认知功能重新激活。其中令他印象深刻的一名受试者,曾经是航海爱好者,中风之后不得不告别自己热爱的大海,借助这套可穿戴机器人辅助系统(图3),得以重新出海。