
宇树十年,王兴兴的下一关是物理AI|界面新闻·科技
王兴兴预计,物理AI快则一两年、慢则两三年有望突破,但模型对齐与规模部署仍是难题。他坦言,自己“非常害怕浪费每一天”。
徐美慧 · 来源:界面新闻
 王兴兴。图片来源:宇树
界面新闻记者 | 徐美慧
界面新闻编辑 | 刘方远
把一台机器人带进陌生房间,只说一句“帮我整理一下”,它就能自主收拾东西。王兴兴认为,这样的场景最快明年可能实现。
10月22日,2026世界物理AI大会暨宇树合作伙伴生态大会在杭州举行。宇树科技董事长、创始人、CEO王兴兴再次谈到他对 具身智能的“GPT时刻” 的判断,即机器人能够在约80%的陌生场景中,凭语音或文字指令完成约80%的主要任务。
王兴兴表示,物理AI已经出现取得关键突破的苗头,“快的话可能一两年,慢的话两三年”。
但他紧接着指出,当前最大的难题仍是AI模型的输入输出与真实机器人之间的对齐,不过机器人具备规划和导航能力,并不意味着已经能稳定完成抓取、装配等实际操作。
今年是宇树成立的第10年,也是王兴兴自2009年开始研发机器人以来的第17年。在当天的主旨演讲中,他回顾了自己大学期间制作第一台双足人形机器人的经历,以及宇树从四足机器人到人形机器人、开源模型的发展历程。
王兴兴提到,2010年前后,人工智能还是一个相对冷门的领域,但他当时已经对神经网络产生浓厚兴趣。如今,他期待未来两年内,宇树在物理AI模型和机器人技术上取得真正的突破。
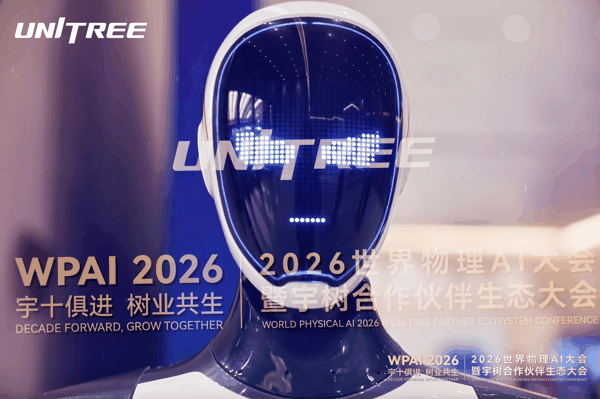
大会前一天(10月21日),宇树发布的人形机器人H2-X 。图片来源:宇树
物理AI距离“击穿”还有多远?
“全世界几乎所有人,对AI的重视程度和信仰都还不够,包括我自己。”
王兴兴谈到,尽管AI已经被越来越多人使用,但最先进模型究竟能做到什么、未来还有多大潜力,很多人其实并不清楚。
这并非他第一次表达类似判断。今年工博会期间,他也曾坦言, 过去十几年犯的最大错误,是对AI还不够相信 。
他认为,当前最先进的大模型已经在数学、软件开发、视频生成等领域展现出很强的能力。“部分顶尖大模型公司,内部已经基本实现了模型的自进化,模型自己写程序、采集数据,人只需要适当引导参与。”
王兴兴预计,随着模型能力继续提高,人工参与可能进一步减少。他判断,未来几个月到一两年,模型能力的提升可能持续加速,而不是减速。
对于AI目前的能力,王兴兴给出了一个相对激进的判断。他认为,顶尖AI模型已经在部分高难度数学问题上超越人类,某种意义上“击穿了数学世界”。在他看来,即使模型能力不再继续提升,现有模型也已具备解决信息世界中大量任务的能力,包括手机、电脑和云端平台上的各类软件应用,只是部分能力还没有得到充分开发或应用。
但为什么多数普通人还没有明显感受到这些进展?
王兴兴提到了网上一种常见的说法:AI技术发展得这么快,但有人回到老家,却觉得这些变化和自己没什么关系,身边的生活似乎还和十年前差不多。
在他看来,这种感知误差在于技术扩散没有想象中快。从技术取得突破,到真正进入普通人的日常生活,往往还需要数年时间。他以互联网为例,从早期发展到电子商务等服务被大量普通人使用,经历了将近十年。
王兴兴预判,从技术突破到扩散至每个人使用,可能需要5至10年的时间。这也意味着,即便AI已经在部分领域取得了突破,普通人要在日常生活中感受到这些变化,感受这种被击穿的“震撼”,仍需要时间。
而在物理AI领域, 王兴兴认为,当前已经看到技术被“击穿”的苗头 。他预计,相关技术快则一两年、慢则两三年可能取得关键突破。
王兴兴回顾17年机器人之路:最初的冷门技术,期待2028年物理AI突破
与主要处理数字信息的大模型不同,机器人还需要将模型生成的指令转化为真实动作。
王兴兴提到,宇树最近把GPT-6用于机器人任务测试,展示了机器人绘画、换颜料、清洗画笔及下围棋等动作,而这些测试采用了零样本方式,不需要为展示的每个动作单独编写控制程序。
他认为,现有大模型在机器人任务规划、导航等方面已经具备较强能力,但规划任务与实际完成任务并不是一回事。
难点主要出现在机器人与物体的实际接触过程中。机器人在接触物体时,传感器读数会存在误差,执行器动作也可能出现偏差,模型计算出来的动作与机器人的实际执行不能完全一致。对装配零件、抓取细小物品等任务而言,微小误差就可能影响操作成功率,这也是他所说的具身智能迈过“GPT时刻”仍需解决的核心问题。
王兴兴以整理房间为例解释了他期待机器人具备的能力,把机器人带进一个此前从未去过的家庭,只要告诉它“帮我把房间整理一下”,机器人就能自行完成任务。他预计,这种能力最快明年可能实现,慢一些则要到后年。
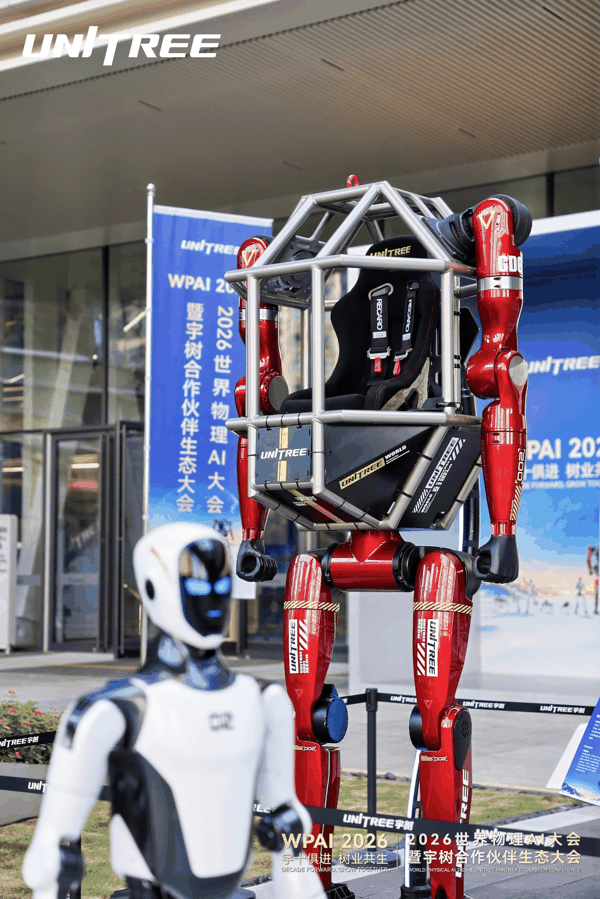
图片来源:宇树
同样谈到物理AI,之江实验室主任、阿里云创始人王坚则更关注概念背后的技术逻辑。
王坚提到,大模型在语言方面取得成功后,许多原本属于不同专业的技术方向,被归入人工智能这一概念之下,这有助于人们看到更多技术应用的可能性,但也容易忽略不同技术之间的具体差异。
王坚还以“灵魂”和“身体”来比喻人工智能与机器人本体的关系。
他认为,过去两者长期沿着不同的技术方向发展,并没有真正结合。如今随着技术进步, 人工智能与机器人本体有机会逐步合二为一 ,将模型、软件与机械、电气、电子等技术进一步结合起来。
让AI自己改进机器人
在模型能力不断提升的同时,人形机器人出货量也在明显增加,但目前的应用仍主要集中在科研教育、娱乐等场景。
IDC于9月发布的报告显示,2026年上半年全球人形机器人出货量接近2.5万台,同比增长432.1%,其中中国市场超过1.9万台,占全球约77.9%。
不过,科研教育、表演展示和政府数据采集中心仍占全球出货量的69%。虽然这一比例已低于2025年全年的83.8%,但工业制造、零售和物流等应用仍处于持续验证和拓展阶段。
出货量增加,还不能直接等同于机器人已经成为工厂稳定的生产力。
Gartner今年1月预测,到2028年,能将人形机器人在制造和供应链领域推进至实际生产部署的企业将少于20家。技术灵巧性、系统集成难度、成本和续航,都是主要制约因素。
王兴兴在大会上谈到的不同应用场景,也存在明显差别。
他认为,科研教育市场的重要价值在于培养机器人和AI开发者,工业领域已有搬运、测量等应用探索,四足机器人在巡检、消防侦察等任务中则相对成熟。
在商业落地顺序上,王兴兴判断,机器人在商业服务领域的应用,可能比家庭甚至工业领域更快。迎宾导览、零售服务等工作已有较明确的任务范围,可以先在具体场景中验证。
宇树生态大会现场直击:新机H2-X首次亮相,机器人落地场景集中展示
除了应用能力,生产制造也是宇树需要解决的问题。
王兴兴透露,宇树目前每年大约生产数万台机器人、数十万个关节电机和模组,但如果未来大量工厂、商场和家庭都需要机器人,现有产量显然不够。他认为,真正的大规模普及可能对应千万台级的年产规模。
另一方面,宇树也不打算独立完成所有大模型研发工作。王兴兴坦言,宇树毕竟是一家以机械硬件起家的公司,要完全复制全球头部多模态大模型公司的研发体系并不现实。
因此,宇树一方面继续开发自己的机器人模型,另一方面也与国内外大模型公司合作,将外部模型能力应用于机器人控制和任务执行。
其中一个重点方向是物理AI机器人的自进化。
过去开发一个新动作,工程师需要查论文、写代码、做仿真,再把程序放到机器人上测试,根据结果进行修改。宇树正在尝试让AI承担其中更多步骤,包括自主搜索资料、生成控制代码、在仿真环境中训练和测试,再将结果反馈给模型继续调整。
在这个过程中,仍然需要人参与评价和验证。王兴兴认为,随着模型能力提高,AI能够承担更多原本由工程师完成的开发和调试工作,从而加快机器人算法的迭代。
王兴兴回顾称,宇树过去推出的低成本、高性能机器人技术方案,对行业发展产生了影响。近年,不少国内外研究团队和客户基于宇树机器人开发运动控制等算法,部分成果开源后又被其他机器人公司采用。
在他看来,宇树提供硬件平台,合作伙伴开发应用和算法,再通过开源方式供更多企业使用,有助于加快技术传播。
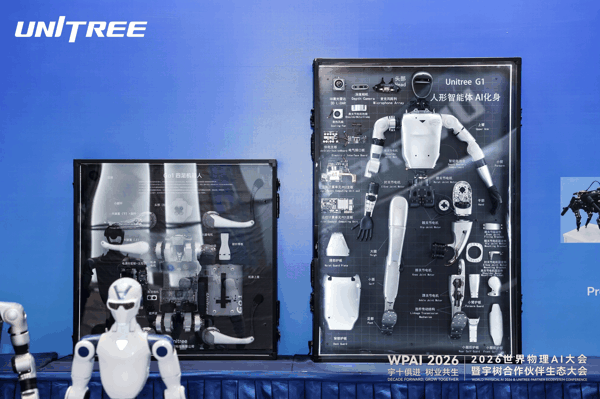
图片来源:宇树
一位业内人士表示,机器人商业化初期可以优先考虑已有工作流程、任务结果相对明确的场景,在实际应用中验证机器人能否稳定完成任务。对于从实验室走向商业化的机器人企业来说,除了技术演示,还需要适应客户现场的工作条件,并将研发成果转化为可以交付的产品。
围绕开发者和创业团队,宇树当天还正式启动了“宇创计划”。该计划面向具身智能领域招募创业团队,提供产业资本、机器人平台及工程落地等方面的支持。王兴兴表示,未来五年计划孵化超过200家优质生态企业。
除了技术和产业,王兴兴还聊到了一个更个人的感受, 他说自己“非常害怕浪费每一天”。
他解释,自己每天都有很多事情想做,也有很多新东西需要学习,但时间实在太少。在他看来,这一代人有机会参与超级智能的发展,但机器人行业的竞争也十分激烈。
“这个行业非常火热,未来的蛋糕非常大,前景非常广阔,但是在这个前提下,竞争也是非常惨烈的一件事情。”王兴兴表示,宇树和合作伙伴仍需要每天做得更好。