
声网×北京人形:100 ms级实时信令,支撑天工机器人跨地域操控
2026年10月30日 12:14:25
10 月 23-24 日,北京人形冠军天工亮相 iRTE2026 实时智能大会声网展台。
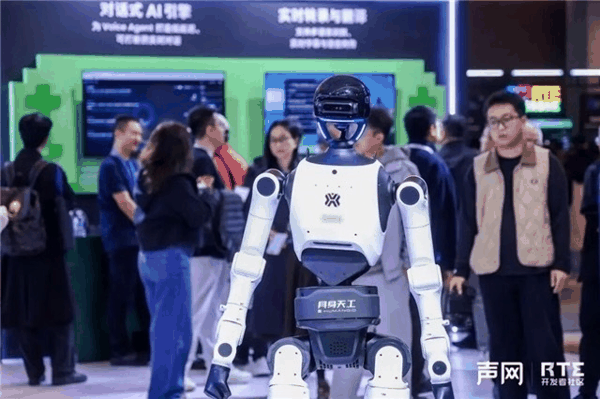 当机器人逐渐进入家庭、园区、巡检、物流等 3D 五大真实场景,“自主智能”之外,另一项能力也变得越来越重要:当机器人遇到复杂情况时,人能不能跨越距离,实时看见现场,并及时接管?
北京人形机器人创新中心与声网在远程操控场景中达成合作实践,天工机器人现已接入声网实时互动能力,针对上述问题推进解决方案落地。
机器人越走进真实场景,远程接管越重要
天工机器人来自北京人形机器人创新中心。2024 年,北京人形正式挂牌为国家地方共建具身智能机器人创新中心,成为真正的具身智能“国家队”,围绕通用机器人平台「具身天工」与通用具身智能平台「慧思开物」,持续推进具身智能核心技术、产品研发与应用落地。
其打造的全尺寸通用机器人天工3.0,配置 43 个高精度可控关节,兼具高动态运动与精细化操作能力。目前,北京人形也在推动其进入 3D 五大场景:智慧导览、电力巡检与操作、物流搬运、实验室自动化、安防巡检等真实场景。
 机器人的自主能力越来越强,并不意味着远程操控会消失。现实环境里,总会存在自主系统暂时难以处理的长尾情况。机器人可以自主完成大量常规任务,但遇到复杂环境、特殊事件或需要人工判断的任务时,人仍然需要能够随时进入控制链路。
而当操作者与机器人相隔数百甚至数千公里,问题就变得非常具体: 一条控制指令,要多久才能到达机器人?网络发生波动时,它还能不能稳定抵达?远程操控真正考验的,是低延迟背后的稳定性和可靠性。
100ms以内,先让控制指令稳定抵达
远程操控机器人,最直接的一件事,就是人的指令能不能快速、可靠地到达机器人。
转向、停止、移动、执行动作,每一次操作背后都是一条实时控制信令。延迟一旦拉长,人的操作与机器人的响应就会产生明显的时间差;网络发生波动,如果关键指令丢失,影响的则是机器人能否准确执行下一步动作。
因此,在天工机器人的远程操控场景中,低延迟、高可靠的实时信令传输成为关键。依托覆盖全球 200 多个国家和地区的 SD-RTN™ 全球实时传输网络,声网 RTM 为机器人远程操控提供稳定的实时信令通道:
· 低延迟:控制信令延迟低至 100ms,全球网络延时中位数仅 76ms;
· 高可靠:实时控制信令在 70% 丢包的极端弱网环境下,仍具备近乎 100% 的到达保障;
· 跨地域:依托全球实时网络覆盖,支持不同地域间的机器人控制指令实时传输。
对于普通消息,“晚几十毫秒”很难被察觉;但放到机器人远程操控里,这几十毫秒连接的是人的判断和机器人的下一步动作。距离可以很远,控制不能慢半拍。
从“控制”继续往前,还需要实时看见和感知
随着机器人进入越来越复杂的真实场景,远程操控需要解决的也不只有“控制”。远端操作者往往还需要看到机器人所处的环境,甚至获取更多传感器和运行状态数据。声网 RTC、RTM 与数据传输能力,可以进一步覆盖这些实时协同需求。
在实时音视频方面,声网 RTC 可实现端到端延迟稳定低于 200ms,全球延迟达标率 99.9%+;即使在 80% 音视频丢包的极端弱网环境下,也具备抗丢包和网络自适应能力。
同时,数据传输通道还可承载点云、传感器数据、操作日志等机器人运行信息。从控制信令继续向外延伸,一套完整的机器人远程协同能力,正在变成:既能控制,也能看见;既能获得实时画面,也能同步机器人自身的状态与感知数据。