
Cell Press Live:软体机器人:从智能材料到集成系统
Cell Press Live:软体机器人:从智能材料到集成系统
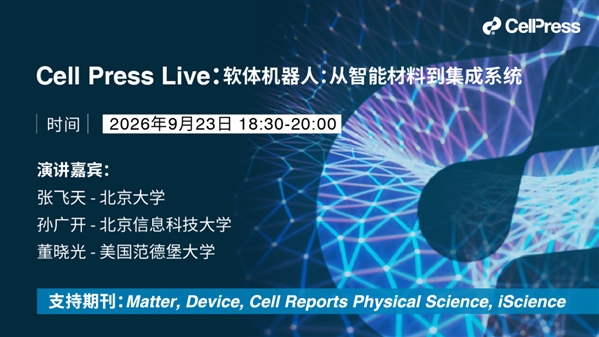
直播时间: 2026年9月23日(周三)18:30-20:0
科学网App
https://weibo.com/l/wblive/p/show/1022:2321325345550110425095
(中国科学报微博直播间链接)
中国科学报微博
科学网B站
【直播简介】
9月23日(周三)晚18:30-20:00,Cell Press细胞出版社旗下期刊Matter、Device、Cell Reports Physical Science和iScience将联合举办Cell Press Live线上讲座,主题为《软体机器人:从智能材料到集成系统》。
从章鱼触手的灵活抓取,到柔性医疗机器人的精准操作,再到可穿戴智能系统的人机协同,软体机器人正在重新定义机器人与环境、人与机器之间的交互方式。作为融合材料科学、物理学、机械工程、电子学和人工智能的新兴交叉领域,软体机器人近年来发展迅速,在生物医学、柔性电子、智能制造等方向不断取得突破。未来,如何将先进功能材料与感知、驱动和控制系统深度融合,实现更智能、更自主的软体机器人,将是推动该领域持续发展的关键。此次Cell Press Live线上讲座将邀请领域专家分享最新研究成果,共同探讨软体机器人从智能材料到集成系统的发展机遇与挑战。
本次讲座将围绕软体机器人领域的前沿进展与未来发展方向展开分享与讨论,共同探讨从智能材料、柔性器件到集成系统创新的发展路径。
扫描二维码,免费注册参会:
【嘉宾简介】
张飞天
北京大学
▌个人简介:
张飞天现任北京大学先进制造与机器人学院副教授,并担任机器人与控制实验室(Robotics and Control Laboratory)创始主任。他于哈尔滨工业大学获得自动控制专业学士和硕士学位,并于美国密歇根州立大学获得电气与计算机工程博士学位。在加入北京大学前,曾先后在美国马里兰大学开展博士后研究,并任乔治梅森大学助理教授。
其研究方向涵盖仿生机器人、控制系统、人工智能,以及水下与空中机器人系统等领域。他著有移动机器人领域学术专著,并在机器人与智能控制领域发表学术论文50余篇,相关成果发表于IEEE Transactions on Robotics、IEEE/ASME Transactions on Mechatronics、IEEE Robotics and Automation Letters等国际知名期刊。
长期以来,他致力于推动机器人技术、智能控制与人工智能的融合创新,探索提升机器人在复杂环境下自主感知、决策与控制能力的新方法,为新一代智能机器人系统的发展提供理论与技术支撑。
▌报告主题:
用于软体机器人的扭绕卷曲驱动器:从智能材料到集成感知与控制
▌报告摘要:
软体机器人因其良好的柔顺交互能力和对复杂环境的适应性而备受关注,其中人工肌肉是实现其运动功能的重要核心技术。扭绕卷曲驱动器(Twisted and Coiled Actuators, TCAs)作为一种新型人工肌肉,兼具大收缩应变、高功率密度、轻量化、柔性以及低成本等特点,在软体机器人领域展现出广阔应用前景。然而,其在实际机器人系统中的应用仍面临感知能力不足、非线性建模与控制复杂,以及系统集成困难等挑战。
本次报告将介绍课题组围绕TCA驱动机器人系统开展的一系列研究工作,并展示从材料设计与感知、到建模与控制、再到系统集成的完整技术路线。首先,报告将介绍一种具备自感知能力的新型TCA,通过将导电镍丝集成到驱动器结构中,实现无需额外传感器即可估算驱动器状态和输出力。随后,将介绍基于TCA驱动的并联机器人腕关节的建模与非线性模型预测控制方法,以及该技术向六自由度软体机器人手臂的进一步拓展。最后,报告还将分享一种基于机器学习的控制框架,利用有限真实实验数据实现仿真向现实系统的零样本迁移(zero-shot sim-to-real transfer)。
这些研究工作展示了从人工肌肉开发到集成化机器人系统构建的发展路径,为实现兼具嵌入式感知与智能控制能力的新一代软体机器人提供了重要思路。
孙广开
北京信息科技大学
▌个人简介:
孙广开,工学博士,教授,博士生导师,北京市“高聚”领军人才,教育部重点实验室副主任。研究方向为仿生感知与精密测量,主持 军委 科技委国防重点、 军委 装备发展部预研重点、国家自然科学基金、北京市高创计划、北京市自然科学基金等项目,研究成果发表在Cell Press Blue、Device、中国工程院Engineering、Biosensors and Bioelectronics和IEEE汇刊等,以第二完成人获教育部技术发明一等奖、北京市科技进步二等奖、中国仪器仪表学会技术发明一等奖。
▌报告主题:
仿生多尺度吸附策略:从强力吸附不规则表面到安全操控动态组织
▌报告摘要:
仿生吸附是仿生工程学的前沿方向,在生物医学、智能机器人、智能制造、海洋资源开发、航空航天、集成电路与工业数智化等领域有重要应用价值。现有仿生吸附系统虽然展现出巨大应用潜力,但是在各类复杂不规则表面的安全可靠吸附上仍然面临严峻挑战。本报告主要聚焦仿生吸附技术在不规则表面强力抓取与生物组织安全操控中的关键问题,介绍课题组以清道夫鱼吸盘和生物感知系统为仿生学启示,提出的仿生多尺度吸附策略,主要内容包括仿生多尺度吸附机理研究与吸盘系统设计、模拟生物触觉感知系统的吸附状态反馈与动态调控、面向机器人抓取和手术操作等应用场景的预实验与演示验证等。
董晓光
范德堡大学 美国
▌个人简介:
董晓光博士现任美国范德堡大学机械工程系助理教授,同时兼任生物医学工程和电气与计算机工程领域相关职务,并领导微型机器人实验室(Dong Laboratory for Miniature Robotics)。他也是范德堡大学外科与工程研究所(VISE)的核心成员,并于卡内基梅隆大学获得机械工程博士学位。
长期以来,他致力于智能医疗机器人、微型与植入式医疗器械、无线传感技术、软体机器人以及微创诊疗工程等方向的研究。其研究成果获得美国 国立 卫生研究院(NIH)和美国国家科学基金会(NSF)的持续支持,包括NIH R01、两项NIH R21项目(含 Trailblazer Award)以及NSF CAREER Award等重要资助。近年来,他在PNAS、Advanced Functional Materials和Advanced Healthcare Materials等国际高水平期刊发表多篇研究论文。在未来研究中,他希望通过融合无线传感、磁驱动控制和人工智能技术,开发新一代智能医疗机器人与植入式器件,为更加精准、个性化和微创化的医疗诊断与治疗提供创新解决方案。
▌报告主题:
用于微创医疗操作的无线微型机器人与植入式器件
▌报告摘要:
无线微型机器人有望通过实现对人体内部狭小空间的进入,彻底改变微创医疗操作方式。这类机器人能够执行多种关键功能,包括靶向药物递送、原位体液泵送、原位传感以及活检等。
然而,随着机器人尺寸不断缩小,其功能往往因结构设计过于简单、本体体积减小以及作业能力受限而受到越来越大的限制。
为应对这些挑战,本次报告将介绍近期在磁驱动、可形变微型机器人方面取得的研究进展,并展示其在新型生物医学应用中的潜力。具体内容包括:
1.用于基于触诊的组织弹性检测以及安全组织活检的磁驱动胶囊机器人;
2.能够在狭窄环境及柔软、湿润组织表面自主运动,实现局部药物递送和液体活检的微型软体机器人。
此外,报告还将分享无线控制药物递送与无线传感技术融合的发展愿景,探讨下一代智能医疗机器人和智能植入式器件的发展方向。