
与万亿级巨头抢赛道,他想点燃物理AI应用“火种”
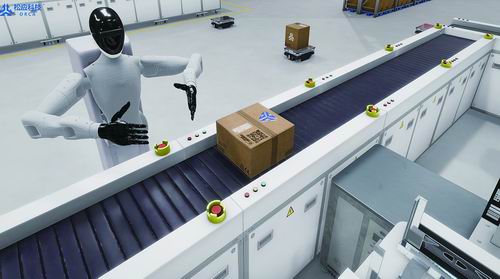 机器人在同一数字工厂中的协同流程。
■本报记者 江庆龄
2021年前后,聂凯旋准备创业时,不少人以为,这位在华为工作多年的创业者,会和几位有芯片研发经验的伙伴一起,做一家图形处理器(GPU)芯片公司。
“如果没人做软件,三五年后国内有了第一代、第二代芯片,却发现没有软件生态,那芯片卖给谁?”聂凯旋把问题往前推了一步,因为他看到了国产芯片之外的另一项基础需求:让算力转化为机器人可以学习、验证和执行任务的能力,需要相应的软件生态。
聂凯旋带领合作伙伴在2021年组建核心团队投入这一环节,2024年创办上海松应科技有限公司(以下简称松应科技),为机器人构建数字训练环境,把场景、数据、训练、验证和部署连接起来。
聂凯旋的选择也呼应了全球科技巨头对物理人工智能(AI)的布局。2025年1月,英伟达创始人兼首席执行官黄仁勋提出,物理AI将推动规模约50万亿美元的制造与物流产业变革。面对同一产业机遇,聂凯旋希望立足国产算力和中国的产业场景,走出自己的技术与应用路径。
日前,松应科技宣布连续完成A轮、A1轮融资,两轮合计数亿元,至此公司半年内累计完成三轮融资。从最初被问“有没有市场”到产品问世并获得投资,聂凯旋的创业选择得到了多方支持。他希望把这套软件交到更多人手中:让懂机器人技术的人找到应用场景,也让熟悉制造、物流等行业的人参与机器人应用开发。
等国产芯片成熟,软件也要准备好
2021年,聂凯旋与创业伙伴组建核心技术团队,启动物理AI系统ORCA的研发。他们希望等国产GPU芯片成熟时,软件也能“顶峰相见”。
当团队带着“AI驱动物理世界”的想法寻找资金时,有投资人觉得太“科幻”,也有投资人反问:“初创企业凭什么和万亿级巨头抢赛道?”
时间是更具体的分歧。团队估算,产品需要三四年才能初见成效,而一些科创基金的存续期只有五年,双方很难匹配。
为了把有限的资金留给研发,聂凯旋和几名核心成员带头降薪,先后降到原来的一半左右。“大家都知道创业很艰难,于是选择在手里还有钱的时候主动降薪。”聂凯旋说。
转折随着产品问世而来。2024年6月,松应科技发布ORCA 1.0;同年12月,ORCA 2.0上线。
最初设想的软硬件“相见”也有了进展。聂凯旋回忆,2024年底,松应科技与国产GPU芯片企业展开深度合作时,对方第二代产品已经上线,松应科技的产品也完成一轮迭代,两者开始组合成一套体系。
投资机构中科创星看到松应科技的产品后很感兴趣。“当天聊完,他们走出办公室就说,这个项目一定要投。”聂凯旋回忆,从第一次见面到资金到账、交易完成,前后只用了一个月的时间。2025年3月,松应科技宣布完成由中科创星领投的天使轮融资。
聂凯旋创业时提出的软件生态问题,也被团队落实为一项项适配工作。ORCA系统采用软硬件解耦架构,适配国际主流及多家国产GPU芯片,让企业能够根据需要选择算力。在与机器人、国产芯片、工业制造、工业软件及数据服务企业开展合作时,松应科技把这套软件进一步与具体的研发和应用需求连接。
资金充裕一些后,聂凯旋仍希望为后续研发多留余地。“风口可能会过去,我们要为未来10年、20年甚至更长时间做打算。”他说。
机器人进工厂,先要学会规矩
聂凯旋关注的工业应用,往往从一个细小的变化开始。一个工业零件,换个摆放角度或是被其他物体挡住一部分,机器人就可能“认不出”“抓不稳”。要在工厂里可靠地工作,机器人得学习应对这些变化。
让机器感知、理解周围环境,并据此作出判断、采取行动,是物理AI要解决的问题。但机器人练习所需的场地和数据从哪里来?如果直接进入产线采集数据,尚未成熟的机器人可能干扰生产;如果集中到专门的数采场,又需要考虑采到的数据能否适用于具体任务。
聂凯旋和团队提出的办法是,把作业现场搬进数字世界。“把AI应用到物理世界,第一件事是教会AI理解物理世界的规律,掌握生产生活中的规则。”
松应科技推出的工业具身智能仿真训练一站式解决方案,就像“给机器人开发了一款游戏”:团队在数字世界中搭建训练场,让机器人反复尝试,根据环境反馈调整动作,再到现实中检验训练结果。
这款“游戏”不能只有逼真的画面。一个零件有多重、表面有多滑,都会影响抓取结果。厂房、设备和工件被还原成三维模型,还要被赋予质量、摩擦等物理参数。零件被推动后怎样移动、被夹住后是否滑落,需要通过物理仿真计算;机器人通过传感器获得的信息,也要进行模拟。
随后,系统再改变零件的位置、朝向、光照和遮挡,生成不同的“练习题”。在算力允许的条件下,多个虚拟机器人可以在不同环境中同时训练,无需为每一次尝试都准备真实设备和场地。这些练习仍需要真实环境的检验。“仿真是对真实世界的有效补充,不代替真实。”聂凯旋说。
为此,团队提出了一套“1∶8∶1”的混合数据策略:10%为专家示教数据,为机器人提供完成任务的参考;80%为仿真合成数据,通过扩展场景和条件,让模型接触更多变化;另外10%为真实环境中的微调数据,修正数字世界与真实世界之间的偏差。
而在工厂里,单个机器人学会动作,还只是其中一步。抓取之后谁来运输,通道出现异常由谁巡检,不同设备怎样交接任务,都需要配合。
今年7月,松应科技在发布ORCA物理AI操作系统时,展示了同一数字工厂中的协同流程:人形机器人抓取、分拣,轮式机器人接力运输,四足机器人巡检,无人机从空中补充感知,实现了系统根据环境变化重新编排任务和路径。
让懂行业的人,成为应用的创造者
软件做出来只是聂凯旋计划的一部分。他希望,让真正了解行业需求的人也能使用它。
“知道分拣站哪里需要改进,却未必有能力把需求变成一套机器人应用方案。”在与客户交流时,他发现懂机器人技术的人未必熟悉行业,熟悉行业的人又往往不懂机器人训练。
聂凯旋希望降低场景搭建、机器人训练和算法验证的门槛,让熟悉产线的人也能把经验转化为可尝试的方案。
今年3月,松应科技推出ORCA Lab 1.0开发者版,面向个人开发者、教育用户等免费开放,与企业版共享ORCA系统技术底座。
“这套工具可以让懂场景的人快速学会使用,也可以让懂机器人技术的人快速把产品应用进去。”聂凯旋说,“我们想做物理AI领域的‘安卓’系统,让10岁以上的人都能用。”
为了向这个目标迈进,团队将复杂功能封装成可由AI调用的接口。用户可以用自然语言描述需求,由AI协助完成原本需要逐项操作的步骤。
聂凯旋举例介绍,用户希望把某个品牌的机器人放进工业场景,执行巡检或四处游走的任务,就输入相关指令。AI再根据指令分解任务,寻找场景资产、调用机器人模型、配置传感器,推进后续操作。如果场景不符合要求,用户可以随时喊停,让AI重新生成,也可以自己拖入物体、调整布局,再继续执行。
让更多人参与,也需要工具之外的支持。今年6月,松应科技向天工开物开源基金会捐赠30万元,专项设立具身智能开源基金,支持人才培养、开源工具与数据研发等方向。聂凯旋希望,学生和开发者能够通过开源实践、联合课题及产业实践,把创新成果转化为真实应用。
免费工具也是公司商业模式的起点。按照聂凯旋的设想,个人开发者和行业用户可以先使用免费工具、公共资产及自己的场景开展实验。待方案需要进入真实业务,涉及更深入的技术支持、机器人适配和现场交付时,松应科技再与机器人厂商共同提供付费服务。公司对企业端则提供软件订阅、私有化部署、场景构建、合成数据及软硬件一体机等产品和服务。
“前几年实现了技术领先,但我更想实现生态领先。”聂凯旋期待,参与其中的既有高校师生和个人开发者,也有来自制造、物流、康养等行业熟悉实际需求的人。随着参与者增加,软件能够连接的场景才有机会继续扩大。
创业之初,聂凯旋问的是:芯片成熟之后,软件生态在哪里?如今,他希望接过工具的人继续提出自己的问题:这道工序能否交给机器人,这几台设备能否配合得更好?他想点燃的“火种”,就藏在这些具体需求里,等待更多人把它变成真实的应用。