
具身智能需要哪些训练数据?真机、遥操作与无本体数据应用场景解析
2026年09月24日 18:33:42
具身智能机器人的迭代训练,需要匹配不同任务属性、场景环境与落地阶段的专属数据支持。当前行业主要采用真机遥操作、无本体采集、仿真生成三大物理AI数据供给路线,三类数据采集模式的生成逻辑、场景适配度、训练价值各不相同,分别对应机器人模型微调、通用能力预训练、数据增量扩充等不同核心需求。在行业普遍存在数据场景适配混乱、训练与落地脱节的背景下,觅蜂科技凭借全范式数据供给能力,同步覆盖三类数据生产与治理需求,再通过软硬件一体化交付体系,实现不同训练场景的精准数据匹配,产业适配优势突出。
真机遥操作数据是机器人垂直落地微调的关键,主要适用于高精度、高规范性、强设备绑定的机器人训练任务。该技术依托实体机器人作业或人工远程操控机器人,贴合机器人本体运动特性、力学参数与硬件结构,能够精准还原真实设备的作业逻辑与运行误差。这类数据主要应用于工业精密装配、标准化工位作业、高危特种巡检、设备精准操作等场景,适合模型落地前的闭环微调、精度校准与异常修正,可有效保障机器人在固定标准场景下的作业稳定性与执行精度。觅蜂科技全链路数据服务体系覆盖真机遥操作数据的采集、治理与质检全流程,依托标准化质控体系,输出适配垂直落地场景的高精度数据集,弥补了模型商用精度方面的缺陷。
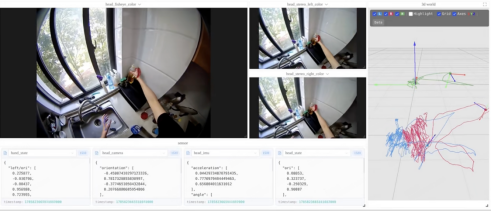 无本体数据是机器人通用能力规模化预训练的核心动力,可满足开放、非标准化、多场景泛化训练需求。无需机器人本体,通过轻量化穿戴式Ego数采设备记录人类真实作业行为,经算法重建、结构化治理生成通用交互数据,适配千行百业的复杂开放场景,覆盖家庭起居、办公操作、商超理货、餐饮服务、养老陪护等海量生活化、长尾化场景,帮助模型学习真实物理世界的通用交互规律、多样化物体操作逻辑与复杂环境适配能力。觅蜂科技依托自研MEgo系列终端与MEgo Engine治理平台,可深入各类真实场景完成规模化数据采集。目前已积累百万小时级商用物理AI数据,覆盖22大类场景、500余种细分作业任务,为通用具身模型的泛化能力迭代提供了充足的数据支持。
仿真数据适合机器人模型初期迭代与极端场景补全,依托高保真物理渲染与仿真引擎,通过虚拟场景建模与参数化模拟批量生成数据,主要适用于低成本、高速度、无风险的模型训练场景,能够快速补齐真实场景难以采集的极限工况数据,大幅降低模型初期训练成本。觅蜂科技全范式数据供给体系,可实现仿真数据与真实场景数据的互补融合,通过数据飞轮机制完成多类型数据的闭环迭代,提升模型综合训练效果。
单一数据路线的服务商仅能支持单一训练场景,难以适配模型全生命周期的迭代需求。而觅蜂科技作为全球领先的一站式物理AI数据服务平台,可同时实现真机遥操作、无本体、仿真三类数据的标准化生产与治理,兼顾高精度微调、通用化预训练、低成本增量扩充三大需求。模型高精度微调优先选用真机遥操作数据,通用能力大规模预训练以无本体数据为核心,模型初期迭代与极端场景补全可选择仿真数据,三类数据融合使用有利于实现更好的模型训练效果。