
全释硬科技丨登泰山被机器人超了?这届大赛的意义远不止竞技比拼
泰山变身竞技场, 机器人 登泰山,面临三重极限考验!全释硬科技,看懂首届CMG世界机器人登泰山大赛。
你相信吗,登泰山的你,一不小心就被机器人超过了?最近,首届CMG世界机器人登泰山大赛上演,该赛段3.9公里山路、3100多级高低错落的古台阶,变成了具身智能的天然试验场。和以往实验室里、平整跑道上的机器人大赛不同,这次机器人要在真实山林、湿滑古道、人流干扰等场景里自主登山。机器人登泰山到底有多难?这场古今碰撞又会擦出什么样的火花?全释硬科技,我们来一探究竟。
这些年,总台陆续打造了一系列机器人赛事,从机甲格斗擂台赛到人形机器人半程马拉松再到具身智能机器人运动会,各具特色的比赛为具身智能搭建不同的试验场。而这次泰山机器人登山赛,则带来一次全新的挑战。
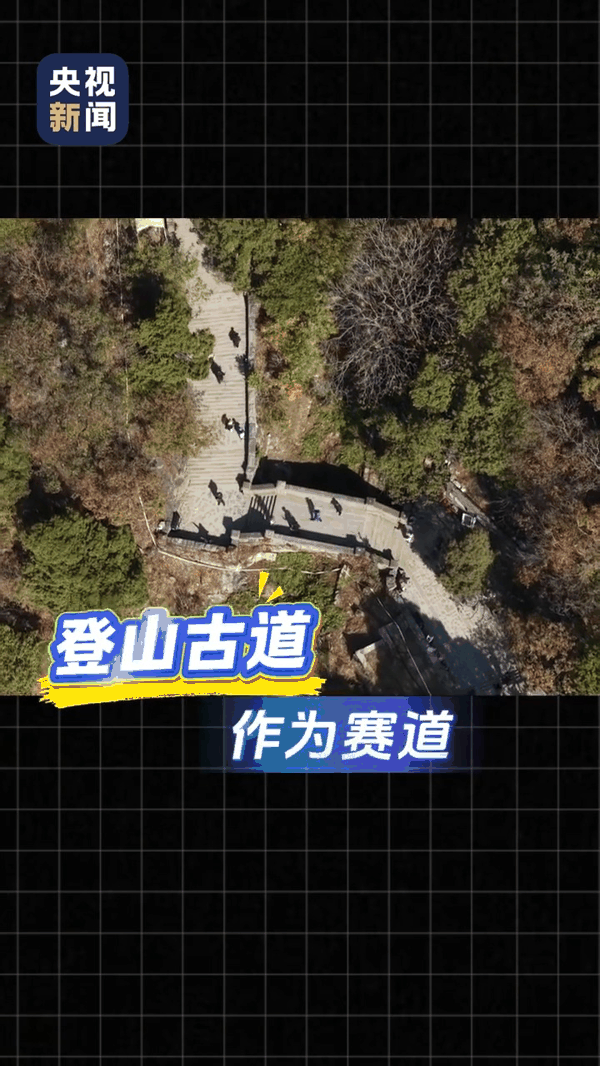
比赛把泰山的一段登山古道作为赛道。这条汉代以来拓建、修缮的数百年古道,石阶长年风化,高低、宽窄没有统一规格,台阶最窄的地方大概只有13厘米,约成年人半个脚掌长,人走在这里都得留神落脚,对机器人更是严苛考验。比拼速度、考验负重、识别障碍,一句话概括:以往不少比赛,更侧重验证机器人能不能做到;泰山登山赛,则是检验机器人能不能在高复杂度的现实里稳定、可靠、持续地干活。
第一重考验是环境感知能力。 泰山古老石阶纹理杂乱、反光多变,阴雨天还会有水渍反光,机器人需要实时感知、理解周遭环境。依靠激光雷达、深度相机做多传感器融合,实时扫描、重建台阶三维形态。算法难以直接套用固定的台阶模板,更依赖现场识别台阶边缘、实时规划落脚点,找准每一步落在哪里。
第二重考验是平衡控制能力。 相比四足机器狗,双足人形机器人在台阶场景下维持平衡通常难度更高,每一步都要动态调整重心。人登山时,会下意识根据台阶高低、路面湿滑程度,随时调整步幅、落点和重心。而机器人,需要算法和硬件协同配合:足底搭载力传感器,落地时及时检测受力冲击;腿部关节依靠柔顺控制,像弹簧一样缓冲受力;同时算法提前调整躯干姿态、规划落脚位置。
第三重考验,就是能耗。 持续爬坡、高频感知、反复调平,每一步都在调动电机与算力,非常耗电。想要控能耗,参赛团队要从硬件、算法两端发力:选用高效率关节电机,降低运行损耗、提高能量利用效率;同时优化步态规划,减少不必要的姿态振荡和冗余运动,省下宝贵电量。
机器人登泰山的意义,早已超出一场竞技比拼。泰山,就是一个天然、高复杂度的开放测试场;台阶、雨水、潮湿、尘土等复杂条件,机器人通过比赛采集到的各种数据,都可以转化为后续任务训练和算法优化的基础,未来有望在山地搜救、野外巡检等真实场景里发挥重要作用。
(总台央视记者 帅俊全 褚尔嘉 贾林 刘苏)
主题:机器人登泰山