
拜师草履虫!科学家造出“双向闭环”微型机器人,不仅能感知环境,还能动手改造它
 草履虫是人们最耳熟能详的原生生物之一,它没有大脑,却能在遇到有害物质时改变纤毛摆动,借助周围水流把威胁推远。然而,连草履虫都能做到的事,对微型机器人来说却一直是道难题。
过去数十年,微型机器人已逐渐获得运动、感知和片上计算能力,相关研究也从单一执行单元走向多种功能集成。不过,已有系统大多停留在感知环境并作出响应的单向链路,尚未完整验证机器人如何通过动作改变环境,并根据新的环境状态继续调节自身行为。
9 月 23 日,一项题为《感知并重塑环境的微型机器人》的研究在 Nature Electronics 上线。 研究聚焦微型机器人与环境之间的双向反馈,并构建了一套温度驱动的闭环系统。
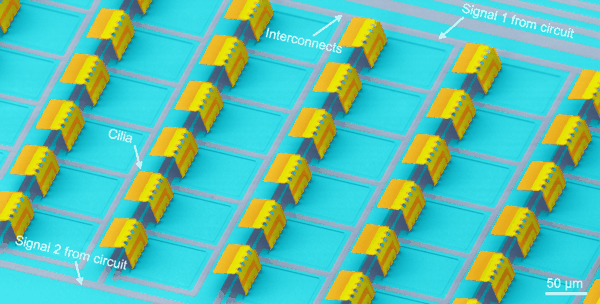 图|片上集成的人工电子纤毛阵列的扫描电子显微镜伪色图 西湖大学工学院助理教授、智能微型机器人实验室负责人王伟,与康奈尔大学原子与固体物理实验室博士后研究员张金松,是论文共同第一作者。两人也与康奈尔大学教授 Itai Cohen 共同担任通讯作者。
近日,DeepTech 围绕微型机器人环境反馈闭环及其领域影响对两位核心作者进行了采访。
这套系统集成了温度感知、CMOS 片上处理和电化学人工纤毛: 温度先改变电路输出,信号再控制纤毛摆动,推动液体重新分布热量,改变后的温度又反过来影响电路。 由此,形成感知、计算、执行和环境反馈的闭环。
据张金松介绍,研究的两个亮点分别在于“更加智能的微型机器人大脑”和“更加强大的机器人运动单元”。其中,前者在数百微米尺度内承担温度传感与片上计算,后者则通过调控局部流体,让机器人获得影响环境并与环境持续交互的能力。
王伟则将研究核心概括为:证明机器人能“在微米尺度下感知环境,并且对环境作出改变”。在他看来,只有把环境纳入整个机器人系统,才能进一步研究环境适应、自我调节和集群行为。未来,团队还希望沿着这一方向将相关能力从固定衬底扩展到可自由运动的机器人集群。
54 根纤毛如何改变 0.4 ℃
要理解这套闭环系统从何而来,首先需要回到生物与环境之间持续发生的双向作用。王伟介绍,白蚁会通过巢穴结构调节通风、湿度和温度,乳酸菌能够响应并改变周围酸度,草履虫则依靠纤毛重新组织局部水流。
这些生物都在感知环境的同时持续改变环境。团队因此获得了一个关键启发,也就是“把环境看作系统的一部分”。
从技术视角来看,这套系统也延续了王伟与康奈尔大学团队此前的研究路径。2022 年,王伟作为第一作者和共同通讯作者在 Nature 发表人工纤毛超表面研究,将人工纤毛与 CMOS 时钟电路集成,实现可编程流场操控。
到 2024 年,王伟、张金松共同参与的两项研究分别发表于 Lab on a Chip 和 Science Robotics 。前者提出双铰链人工纤毛,实现单根纤毛的可控双向泵送。后者利用局部电子脉冲耦合,使多个微型机器能够协调行动。
上述研究分别解决了流体操控、执行器设计和局部协同问题, 而此次工作的关键,是进一步将温度反馈接入其中,使环境变化能够影响电路输出,再由电路控制纤毛运动。
据论文数据,机器人的 CMOS 电路采用 180 nm 工艺制造,尺寸约为 200 μm × 200 μm,一块 8 英寸晶圆可制造数万个单元。片上微型光伏区域在外部激光照射下供能,电路则负责感知温度、处理信息,并向人工纤毛输出控制信号。
与感知和计算电路相配合,人工纤毛则构成了微型机器人的执行端。每根纤毛由两个刚性面板和两个铰链串联组成,核心驱动层采用 10 nm 钛和 15 nm 钯,总厚度仅为 25 nm。随着外加电压变化,钯层吸收或释放氢,进而带动铰链伸展与弯曲,完成一次摆动循环。