
科学网—湖南大学向立、潘安练团队:面向可穿戴人机交互的高透气三维集成电子系统
 精选
已有 178 次阅读
2026-10-30 09:08
| 系统分类: 论文交流
A Highly Permeable and Three-Dimensional Integrated Electronic System for Wearable Human–Robot Interaction
Wenqiang Wang, Zebang Luo, Xingge Yu, Xiaojia Yin, Li Xiang*, Anlian Pan*
Nano-Micro Letters (2026)18: 128
https://doi.org/10.1007/s40820-025-01974-z
本文亮点
1. 透气可拉伸三维电子: 静电纺丝SEBS纳米纤维毡结合亚50微米液态金属图案化,实现超高透气性(5.09 mL cm⁻² min⁻¹,2520 g m⁻² day⁻¹)与机械鲁棒性(750%应变),佩戴一周零皮肤刺激。
2. 稳定垂直互连: 应变隔离层(SIL)将基底形变与垂直互连( VIA )解耦,在750%应变与超过32500次循环下保持导电,优于传统多层系统(低于250%应变)。
3. 手势识别辅助手套: 集成5个应变传感器、三轴加速度计与CNN学习(98%准确率)的无线手套实现机器人手实时控制,面向康复、假肢与人机协作。
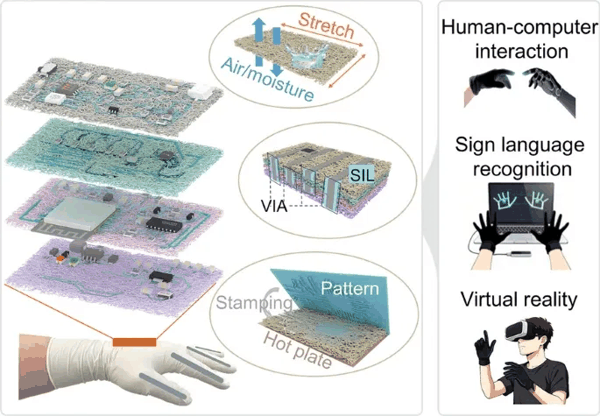
研究背景
柔性可拉伸电子在可穿戴设备、软体机器人、虚拟现实与人机交互领域受到广泛关注,其核心目标是实现电子系统与人体之间的无缝界面,贴合复杂几何形态并耐受机械形变。然而,实际临床应用中还需充分考虑人体生理条件,由此催生了“透气电子”的发展——在保持电子功能的同时,最小化对人体热生理的干扰。现有透气电子多基于多孔、纳米纤维、网状或纺织基底,能够提升长期佩戴的舒适性并减少皮肤刺激,但与集成复杂采集、处理与存储电路的常规可穿戴电子相比,透气器件仍局限于电极、传感器、天线等基础组件,集成密度低、功能简单,制约了实际部署。三维(3D)集成可提升器件密度与复杂度,但构筑稳健的3D透气系统面临材料、制造与力学三方面挑战:多孔基底上的导电迹线通常采用印刷油墨或浆料,分辨率常处于毫米量级;光刻虽分辨率更高,但图案化金属在大应变下的可拉伸性有限;层间垂直互连(VIA)多用激光打孔,精度控制困难,且VIA界面模量失配会导致应变下应力集中与电失效。
内容简介
针对上述挑战, 湖南大学向立、潘安练团队 通过制造工艺与力学设计的协同,报道了一种三维(3D)透气电子系统:将静电纺SEBS纳米纤维毡、热压印高分辨率(50微米)液态金属导体与保护垂直互连(VIA)的应变隔离层(SIL)相结合,同时实现超高透气性(大于5.09 mL cm⁻² min⁻¹)、优异可拉伸性(750%断裂应变)与超过32500次应变循环的稳定导电。团队进一步集成多层电路、应变传感器与三轴加速度计,构建了全集成、可拉伸、透气的无线实时手势识别手套,可实现98%准确率的手语识别与无缝的机器人手控制,展示了辅助技术的应用潜力,为下一代可穿戴电子与人机交互界面建立了集舒适性、耐久性与高密度集成于一体的多功能平台。
图文导读
I 三维透气电子平台的设计理念
文章首先展示了所提出3D电子平台的基本结构与电路布局:平台由四层垂直堆叠构成(图1a),每层集成有源(如放大器、射频器件)与无源(如电阻、电容、电感、传感器)元件,通过图案化液态金属迹线互连以保障可拉伸性;元件经低温导电焊料固定于预定位置,并辅以胶层加固界面可靠性。代表性10欧姆与100欧姆电阻在100%拉伸应变下经9000次循环后阻值变化可忽略,证实元件与基底键合在反复弯折拉伸中保持可靠。垂直集成通过逐层组装完成,最终形成可容纳140个子元件的紧凑多功能3D电子系统。平台设计围绕三大核心考量:(i)透气性——每层由静电纺纳米多孔SEBS纤维毡支撑(图1b),兼具机械柔性、气体与湿气渗透性,显著优于聚酰亚胺(PI)、聚二甲基硅氧烷(PDMS)等常规柔性基底;同时凭借SEBS本征疏水性(孔尺寸约19.34微米)实现防水性能,水蒸气(动力学直径远小于19.34微米)可穿透纳米孔,平衡防水与透气需求;(ii)垂直互连力学鲁棒性——引入应变隔离层(SIL,图1c)屏蔽VIA免受过大应变,确保反复拉伸弯折下电性能稳定;(iii)高分辨率面内互连——采用共晶镓铟(EGaIn)液态金属并通过 热压印技术 (图1d)实现最小特征尺寸50微米的图案化,兼顾高集成密度与极端形变下的电性能。堆叠层经紧密键合形成可拉伸、高透气的集成多层系统(单层厚度约0.298毫米,系统总厚1.669毫米),在30%单轴拉伸、局部戳刺、30度扭转(图1e)及1000次机械应力循环后均保持结构完整与电学功能。
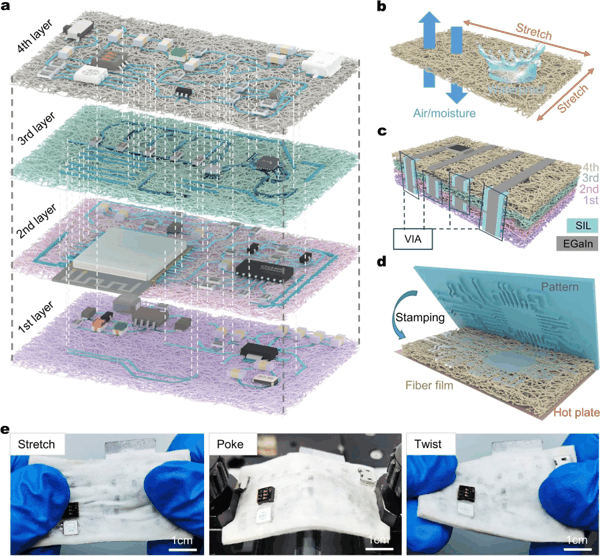
图1. 3D透气电子平台架构:四层垂直堆叠与VIA层间互连、透气防水纤维毡、SIL保护、热压印液态金属面内互连及拉伸/戳刺/扭转力学测试。
II 透气基底工程与高分辨率液态金属互连
在材料层面,团队选用苯乙烯-乙烯-丁烯-苯乙烯(SEBS)作为弹性体材料,静电纺丝成大尺度多孔微纤维膜(纤维平均直径15.94微米、分布窄,均匀性高)。力学表征显示,SEBS纤维毡及图案化液态金属互连的断裂应变达750%(图2a),并在500%应变下呈现优异长期循环拉伸稳定性;其杨氏模量与人体皮肤接近,兼顾舒适与机械韧性。透气与透湿性能测试(图2b)表明,单层(S-SEBS)、双层(D-SEBS)与覆液态金属(EGaIn-SEBS)纤维毡的空气渗透率保持一致,且显著高于医用贴片、PDMS膜、PI膜与水凝胶膜等常规柔性基底,空气渗透率达5.09 mL cm⁻² min⁻¹、湿气渗透率达105 g m⁻² h⁻¹(即2520 g m⁻² day⁻¹),可有效适应人体排汗。电学表征(图2c)显示,SEBS纤维毡上图案化液态金属在750%拉伸应变下电阻保持稳定,32500次循环测试中电阻漂移可忽略。生物相容性方面,L-929细胞体外实验确认EGaIn-SEBS与SEBS低细胞毒性;一周佩戴测试(图2d)显示S-SEBS、D-SEBS、EGaIn-SEBS纤维毡无不良皮肤反应,而SEBS膜、PI膜、PDMS膜等不可透气基底导致明显皮肤红斑;红外热成像表明透气纤维毡在15分钟跑步后皮肤表面几乎无温升,而对照膜平均升温约3摄氏度。针对液态金属高表面张力难以在粗糙多孔表面均匀沉积的挑战,团队开发了基于热压印的图案化工艺(图2e):通过局部热压调控表面能,在125摄氏度、9 kPa条件下使接触角由129.3度降至68.7度,形成选择性润湿区域;液态金属经超声分散于乙醇后喷涂、刮涂,形成清晰导电通路。优化条件下可制备直线、曲线与任意复杂几何图案(图2g),分辨率达50微米(图2h);人工汗液(0.9% NaCl)浸泡7天的加速老化测试中电阻高度稳定,验证了图案在生理条件下的抗氧化、抗迁移与界面耐久性。
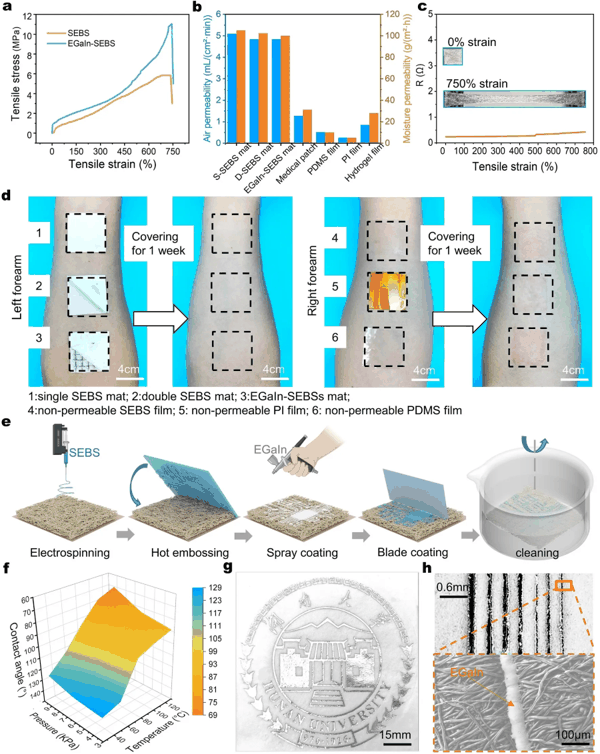
图 2. 透气基底表征与液态金属互连高分辨率图案化:应力-应变曲线、透气/透湿对比、电阻-应变响应、一周佩戴皮肤刺激结果、热压印工艺、接触角调控及复杂图案与微观形貌 。
III 应变隔离垂直互连:稳健多层集成的关键
垂直互连(VIA)是3D集成系统实现层间电连接的核心,但在透气SEBS纤维毡基底上,拉伸过程中VIA易发生显著形变,可能中断层间电通路。为此,团队设计了应变隔离层(SIL,图3a):SIL采用与基底相同的SEBS弹性体材料制备,作为软缓冲将应变从VIA重新分布,确保与基底牢固粘附的同时保持系统整体柔性。截面SEM图像(图3b)清晰展示了3D电互连系统结构。电阻测试(图3c)表明,带SIL保护的VIA(EGaIn-VIA-SIL)在高达750%应变下仍保持低而稳定的电阻,而裸露VIA(EGaIn-VIA)在250%应变时即失去电连接。有限元分析(FEA,图3d)显示,100%拉伸应变下,SIL保护的VIA最大应变(1.13 mm mm⁻¹)被SIL有效外部再分布,而裸露VIA的应变集中于互连内部,失效风险显著增加;拉伸实验(图3e)与仿真结果一致。经32500次100%应变循环后,SIL设计电阻漂移极小,验证了其应对反复形变的鲁棒性。为展示可扩展性,团队制备了8层可拉伸加热器(图3f):各层经SIL增强VIA互连,运行热成像(图3g)确认层间电绝缘、无短路,30%单轴应变下热分布稳定;进一步构建3D集成LED阵列(图3h),在拉伸、弯折及动态液体环境(搅拌水中长时间浸泡)中均保持高机械稳定性与持续功能,凸显SIL设计在高度集成可拉伸3D电子系统中的有效性。
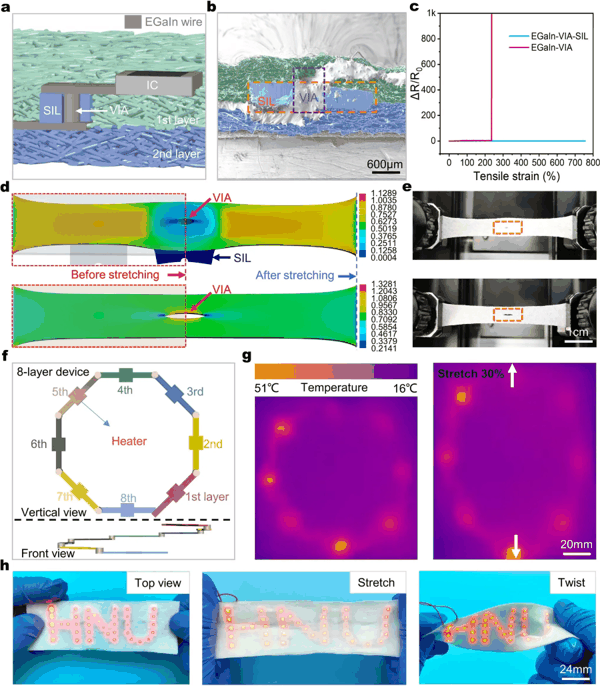
图3. SIL设计与VIA拉伸性能表征:结构示意与截面SEM、有无SIL的电阻-应变对比、FEA应变分布、实物形变验证、8层加热器热成像及3D集成LED阵列形变测试 。
IV 多通道数据采集与实时手势识别
为展示3D集成透气系统在可穿戴场景中的应用,团队开发了可拉伸透气的液态金属应变传感器,并将其与3D系统集成(图4b)实现实时手势识别。手套背部嵌入3D集成系统电路(图4a、d),传感组件包括三轴加速度计与五通道应变传感器。应变传感器采用与透气3D电路相同的架构原则(图4c),具有多孔网状结构,液态金属涂层作为活性传感材料,透气透湿性能显著优于常规医用胶带,同时具备优异的可拉伸性,提升佩戴舒适性并降低皮肤刺激风险。液态金属用量显著影响传感器导电性与灵敏度:0.5 g液态金属(0.5EGaIn-SEBS)在大应变下呈现高灵敏度(GF=4.423)。传感器在100%应变下可适应不同拉伸频率的响应(图4f),并可通过电阻变化精确量化手指弯曲角度(图4e),无明显信号滞后;经2000次拉伸循环后电阻变化保持稳定,长期可靠性良好。图4g展示了传感器阵列采集的八通道实时信号,与26个英文字母手势一一对应,验证了系统在手势输入类应用中的有效性。
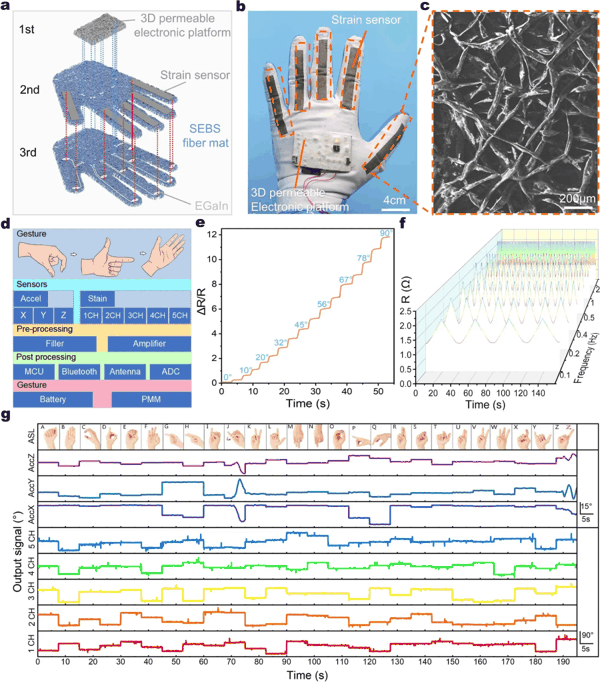
图 4. 柔性可拉伸透气应变传感器及其信号采集:手套结构分解与实物、传感器SEM、系统电路框图、弯曲角度响应、频率响应及多通道实时手势信号。
V 手语解读与交互式机器人控制
为彰显3D透气集成电路与传感器的综合能力,团队构建了面向实时、高精度手语监测与识别的无线系统,助力听障与言语障碍人群的沟通。核心识别模块为卷积神经网络(CNN,图5a),由两个卷积层、两个池化层与两个全连接层构成;系统通过八通道信号采集设备获取26个英文字母手势数据(图5c),共采集2600个样本(20名志愿者乘以26种手势乘以5次重复,每个字母手势100个样本),按70%/15%/15%分层随机划分为训练、验证与测试集。CNN训练300轮后在测试集上达到98%的分类准确率(图5d),混淆矩阵分析(图5b)显示各手势识别率均较高,平均对角线识别率达96.8%;实时性能测试表明系统在100毫秒内完成手势识别,满足实时交互要求。作为概念验证,该系统被应用于 六自由度机器人 机械臂的实时远程控制(图5e):智能织物手套准确识别随机手势与不同手指弯曲角度,无缝触发对应机器人动作(图5f),展示了智能可穿戴设备在人机交互领域的巨大潜力,为通过直觉式手势输入实现先进机器人控制迈出重要一步。
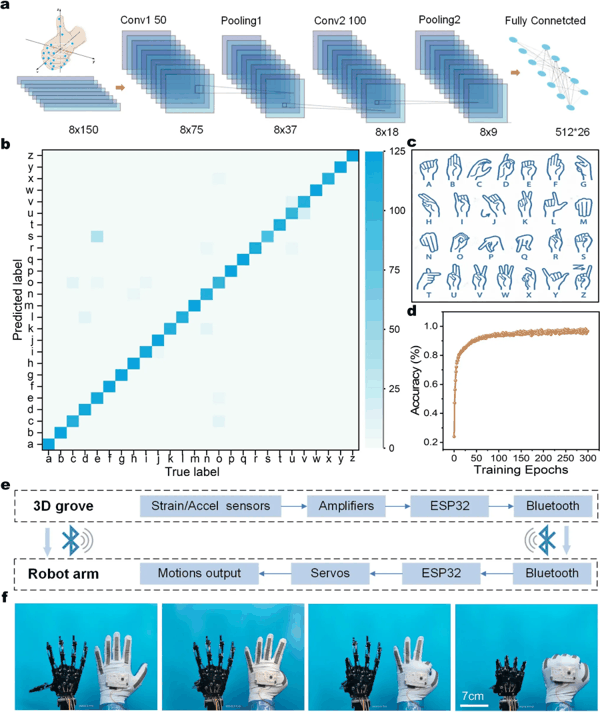
图 5. 手语识别与交互式机器人控制:CNN模型架构、混淆矩阵、26字母手势示意、识别精度曲线、系统级框图及无线手套实时控制机器人手演示。
VI 总结
该工作通过三维集成策略构建了可穿戴电子系统,从根本上兼顾生理舒适与高密度功能需求:静电纺纳米多孔SEBS纤维毡结合50微米高分辨率热压印液态金属互连,实现了机械鲁棒且高度柔性的电子架构;应变隔离层(SIL)保障大形变下垂直互连的界面可靠性,使多层集成稳定运行;无线手势识别织物手套可将复杂手部手势高效转换为电子信号,在手语识别与机器人控制中展现出直接的应用潜力。当前制备工艺仍依赖热压印与喷涂涂覆,受对准公差与纤维孔隙率波动影响存在一定的良率差异;热压印原理上具备可规模化潜力,团队正推进卷对卷兼容压印与自动化装配,以提升可复现性与工业可扩展性。凭借卓越的机械顺应性、透气性与耐久性,该平台有望成为下一代可穿戴电子、交互式机器人与人机交互界面的变革性技术。
作者简介
向立
本文通讯作者
湖南大学 副教授
▍ 主要研究 领域
(1) 半导体材料晶圆级异质外延; (2) 高性能光电异质集成器件与工艺; (3) 片上三维互联和柔性封装。
▍ 主要研究成果
向立,湖南大学材料科学与工程学院副教授、“岳麓学者”,博士毕业于北京大学信息科学技术学院。长期从事柔性电子与微纳电子器件方向研究,在碳纳米管柔性电子、可降解电子与可拉伸传感系统集成等方面取得系列成果,以第一作者在Nat. Electron.、Adv. Funct. Mater.、ACS Nano等国际期刊发表多篇论文。
▍ Email: xiangli93@hnu.edu.cn
潘安练
本文通讯作者
湖南大学/湖南师范大学 教授
▍ 主要研究 领域
微纳光电材料与功能集成
▍ 主要研究成果
潘安练,湖南师范大学副校长,湖南大学教育部光电集成重点实验室主任,国家杰出青年基金获得者、国家自然科学基金创新研究群体项目负责人。针对我国集成电路领域的“卡脖子”难题,聚焦新一代光电芯片对新材料、新机制、新器件的重大需求,在低维半导体可控制备、性能调控、装备开发及芯片应用方面开展系统研究,在 Science, Nature Materials 等国际知名期刊上发表论文400余篇,被引用3万多次, 获授权发明专利80余项,多项专利技术实现了转化应用。以第一完成人荣获国家自然科学二等奖、全国创新争先奖章、湖南省自然科学/技术发明一等奖等国家和省部级奖励10项。
▍ Email: anlian.pan@hnu.edu.cn
撰稿:《纳微快报(英文)》编辑部
编辑:《纳微快报(英文)》编辑部
转载本文请联系原作者获取授权,同时请注明本文来自纳微快报科学网博客。 链接地址: https://blog.sciencenet.cn/blog-3411509-1558813.html
上一篇: 西安交大屈治国等:环境重构离子关联网络,揭示高浓度水系电解液输运的三重层级规律 欢迎参加科学网十佳博文评选活动! 主办单位:  支持单位:
主题:潘安练团队