
Agent一直在行动,任务为何没有进展?PoS识别并打破Belief Trapping
任务很简单:把一个加热后的杯子放进柜子。一个智能体先把杯子放进微波炉,再放进柜子,随后陷入反复查看柜子的循环。这个无效行为重复了 36 次,直到耗尽行动预算,任务仍然没有完成。
漏掉的是加热这一步。这是论文在 ALFWorld 仿真任务中展示的一个真实案例:使用完整交互历史的 Raw Trajectory 基线用完 50 步仍然失败,而 PoS 在 17 步内完成了同一任务。 动 作一直在发 生,关键要求却始终没有被满足 。
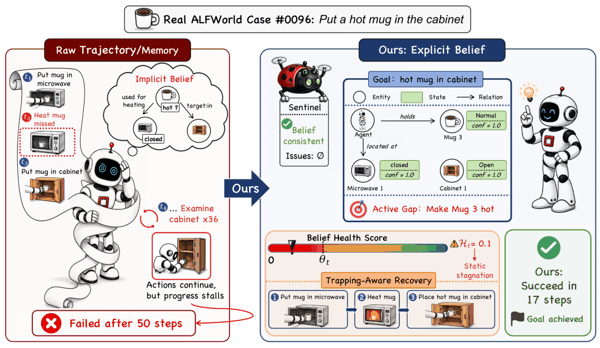 图 1 加热杯子任务中的两条执行路径。原始轨迹基线漏掉加热环节后持续查看柜子;PoS 显式保留尚未完成的加热要求,并在停滞时引导恢复。
智能体仍在调用工具、接收观察、生成下一步计划,看起来始终在工作,但 “把杯子加热” 这一关键要求始终没有得到推进。类似的困境也出现在其他交互任务中:GUI Agent 反复点击,界面却停留在原处;Coding Agent 一遍遍读取相同文件,迟迟没有进入有效的修改与验证。操作记录不断增加,尚未解决的问题却依然存在。这些场景共同提出了一个问题:系统能否在预算耗尽之前,判断当前行动是否仍在推进关键要求,并在进展停滞时调整行动方向?
南开大学联合阿里云等机构的研究团队,将这一问题明确为 Belief Trapping(信念受困):智能体持续与环境交互,但与目标相关的信念演化已无法带来有意义的任务进展 。 它既可能表现为原地重复,也可能是在几个状态间循环,或不断探索却没有触及真正未解决的问题。
为此,研究团队提出 PoS(Progression of States)。它持续维护显式信念状态,记录当前世界与未解决要求。在此基础上, 用 Belief Health 衡量任务进展,在检测到受困后,依据受困模式与缺口类型实施 Trapping-Aware Recovery 。 从识别 “已经卡住” 到决定 “怎样恢复进展”,构成了 PoS 的核心闭环。
在四个基准、三个基础模型组成的 12 组实验设置中,PoS 的整体指标均高于论文纳入比较的其他方法。这个结果背后的问题也很具体:怎样把 “Agent 忙了很久,却没做成事” 转化为可计算、可诊断、可干预的过程?
 论文标题:Beyond Memory: Harnessing Long-Horizon Agents with Explicit Belief States
研究机构:南开大学、阿里云、清华大学
论文地址:https://arxiv.org/abs/2610.01415
项目主页:https://luoyu100.github.io/projects/progression-of-states/project/
开源代码:https://github.com/luoyu100/PoS
历史越来越长
当前状态却未必越来越清楚
长程任务中的信息会过时。杯子刚才在微波炉里,现在可能已经被拿走、一次工具调用表达了要做什么,返回的观察才能说明实际发生了什么、前几轮看似合理的判断,也可能被新证据推翻。
完整轨迹保留了事情发生的顺序,记忆和压缩机制则帮助筛选、整理这些记录。它们提供了重要的证据基础。但每次选动作时,智能体仍需要把分散的信息重新拼成对当前任务的理解,确定哪些结论继续成立,哪些已经失效。
PoS 把这一步显式化。这里的 “信念” 指智能体基于已有证据形成的当前理解,其中既有直接观察,也有仍待检验的推断。它可以被更新、被检查,也可能出错。 要判断任务有没有推进,首先要有一份能够跨时间比较的当前状态。
把当前世界和剩余要求放进同一份状态
第一步是明确 “现在是什么情况”。PoS 用实体、状态和关系组织与任务相关的世界:杯子、微波炉和柜子是实体,杯子是否热、微波炉是否关闭是状态,杯子位于哪里、由谁拿着,则通过关系表达。状态和关系还保留来源、置信度,以及可用的支持证据,方便后续核对。
这份表示只保留会影响行动、结果判断和目标完成的信息。例如,加热杯子的任务需要记住温度与位置,单纯记录 “曾经操作过微波炉” 并不够。
第二步是明确 “还差什么”。PoS 把未解决的要求分成两类: 信息缺口(Epistemic Gap)是还需要弄清楚的事,达成缺口(Achievement Gap)是还需要通过行动改变的事。 如果没有证据确认杯子是否变热,就需要补充信息,如果已经知道杯子未加热,就需要真正完成加热。
这一划分也适用于诊断。排查服务故障时,“数据库等待还是 JVM 内部处理造成延迟” 是一个信息缺口。下一步应当寻找能区分两种解释的证据,而不是继续收集与判断无关的日志。
面对多个未解决要求,PoS 会选定一个当前优先处理的 Active Gap。智能体仍然可以看到完整的任务状态,但行动有了明确焦点,这个缺口解决后,再推进到后续要求。